Raccolta dati indossabile per l'automazione delle attività
L'operatore la indossa. Il robot la aziona.
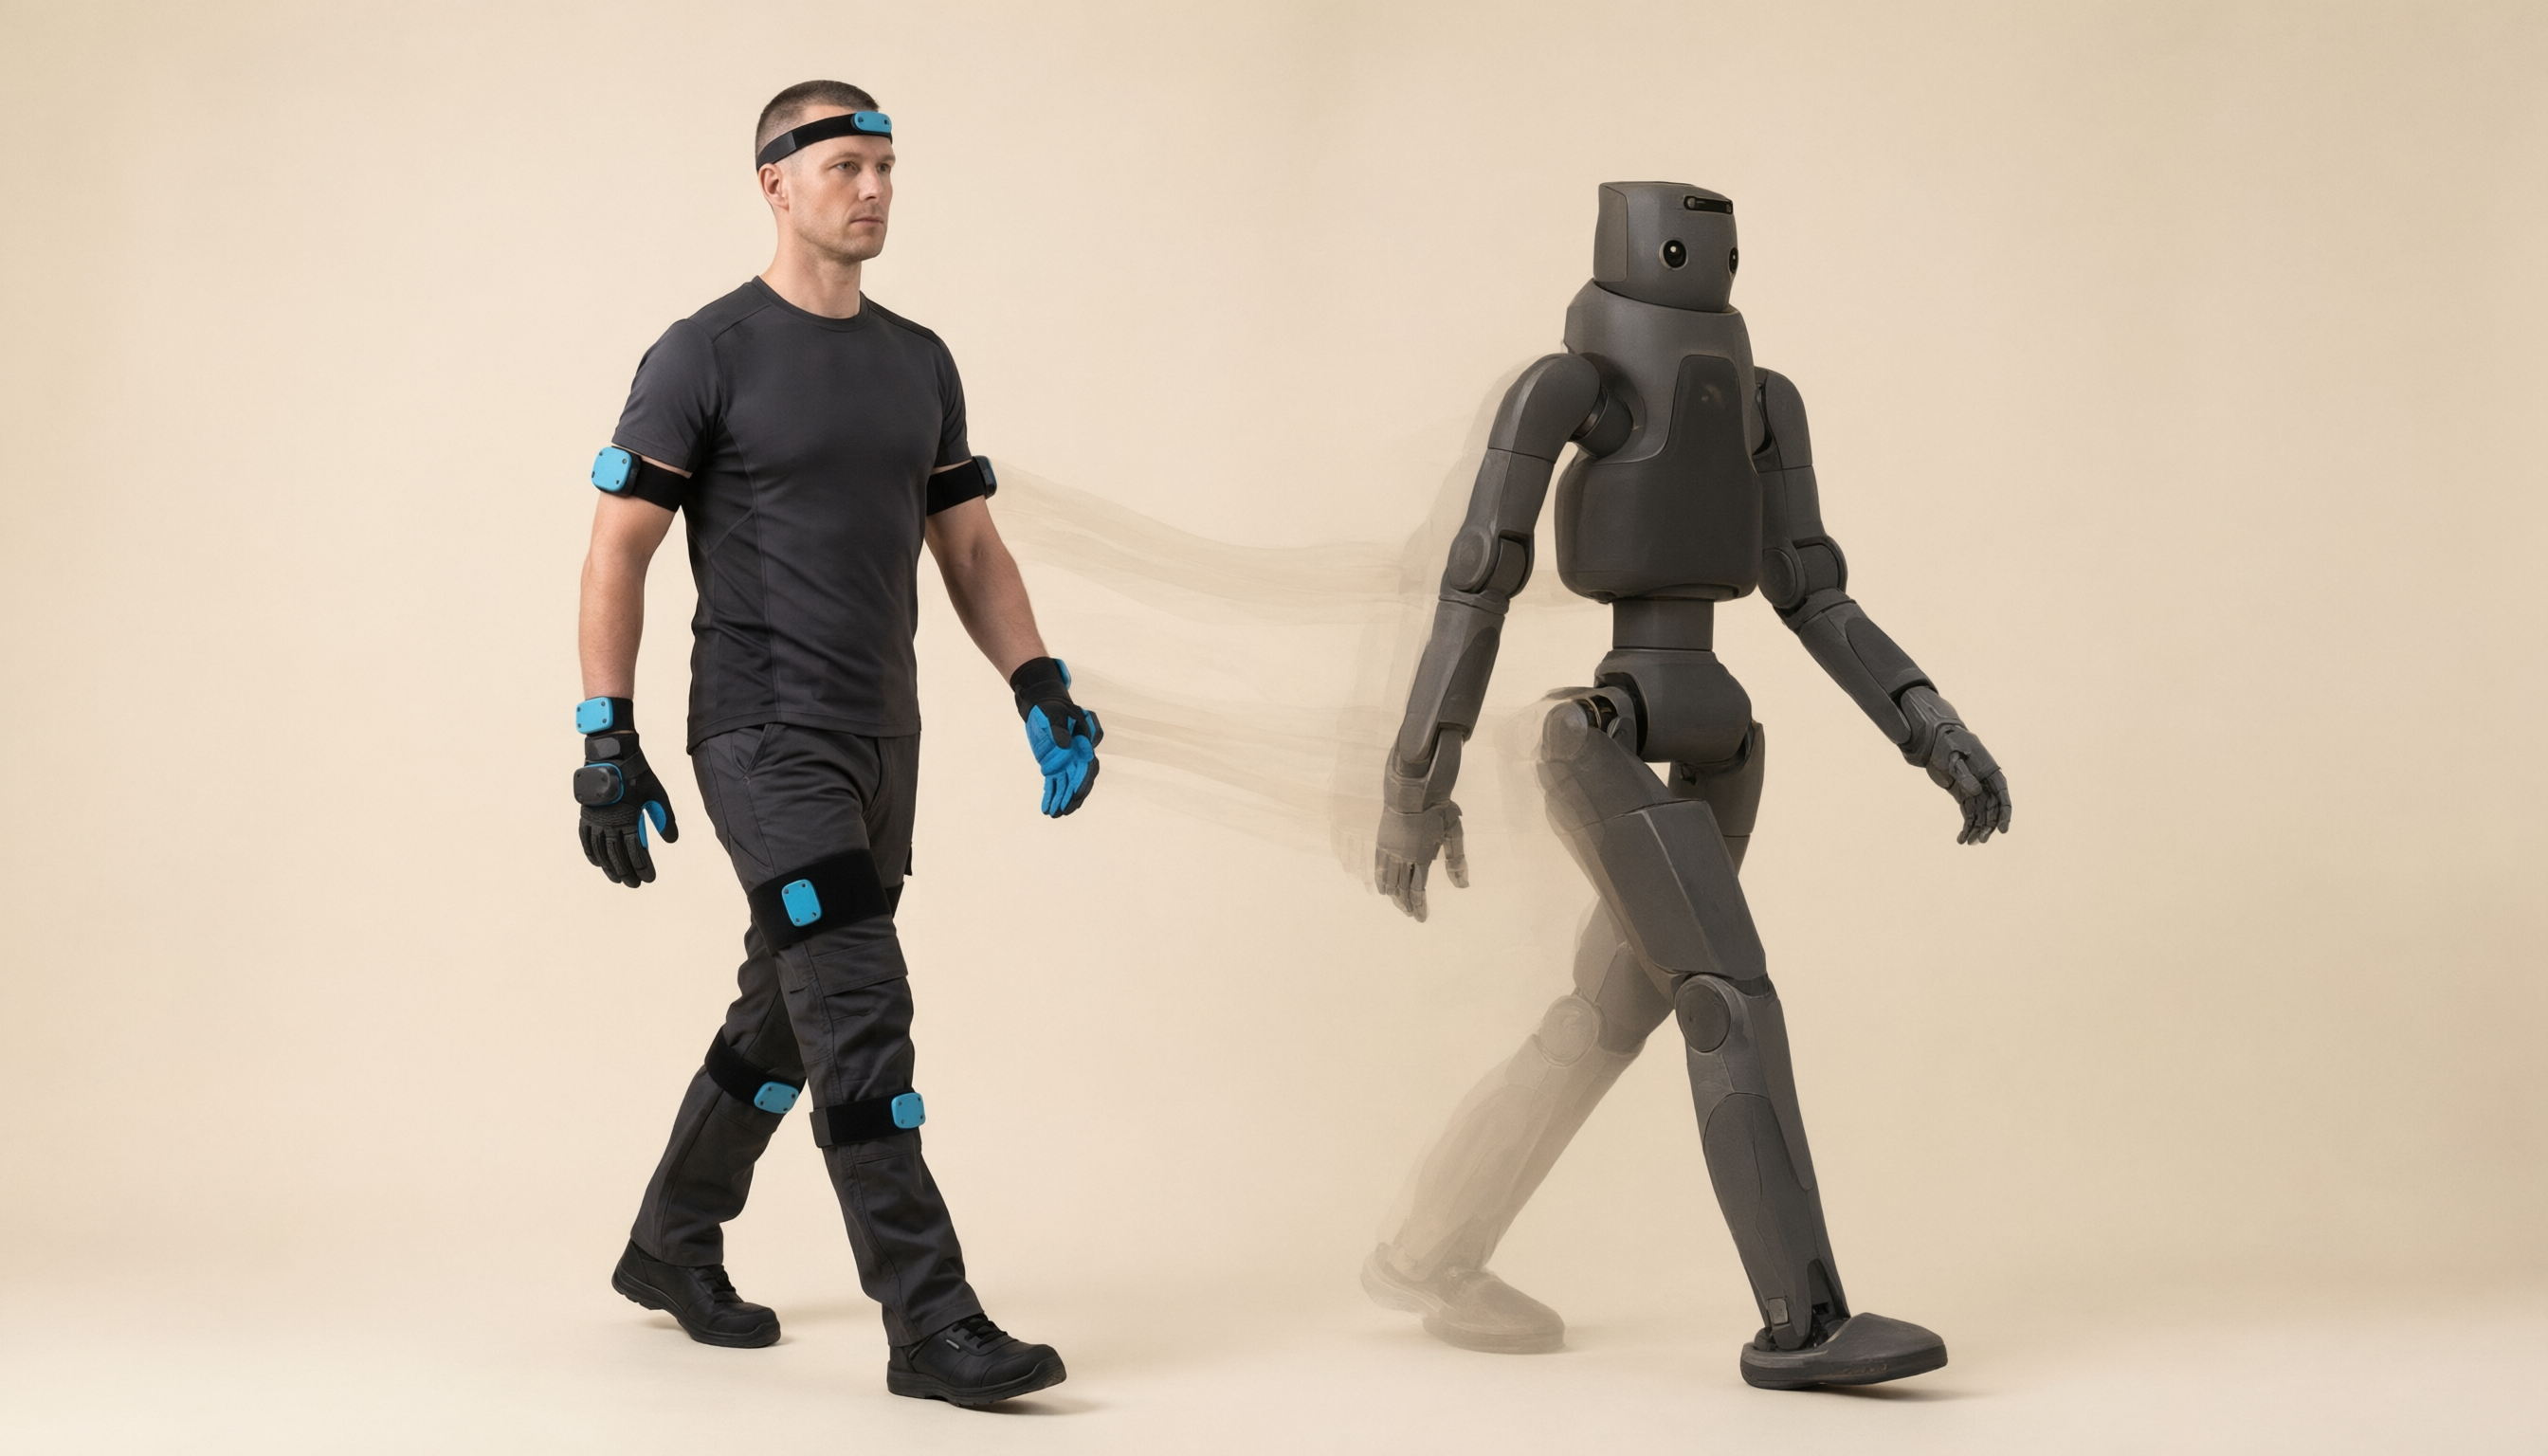
Mentre indossi la pinza durante il turno, questa registra quello che vedono le telecamere, dove si muove la tua mano e quando le dita si aprono e si chiudono. Poi la stessa pinza si aggancia al braccio robotico e il robot esegue il lavoro.
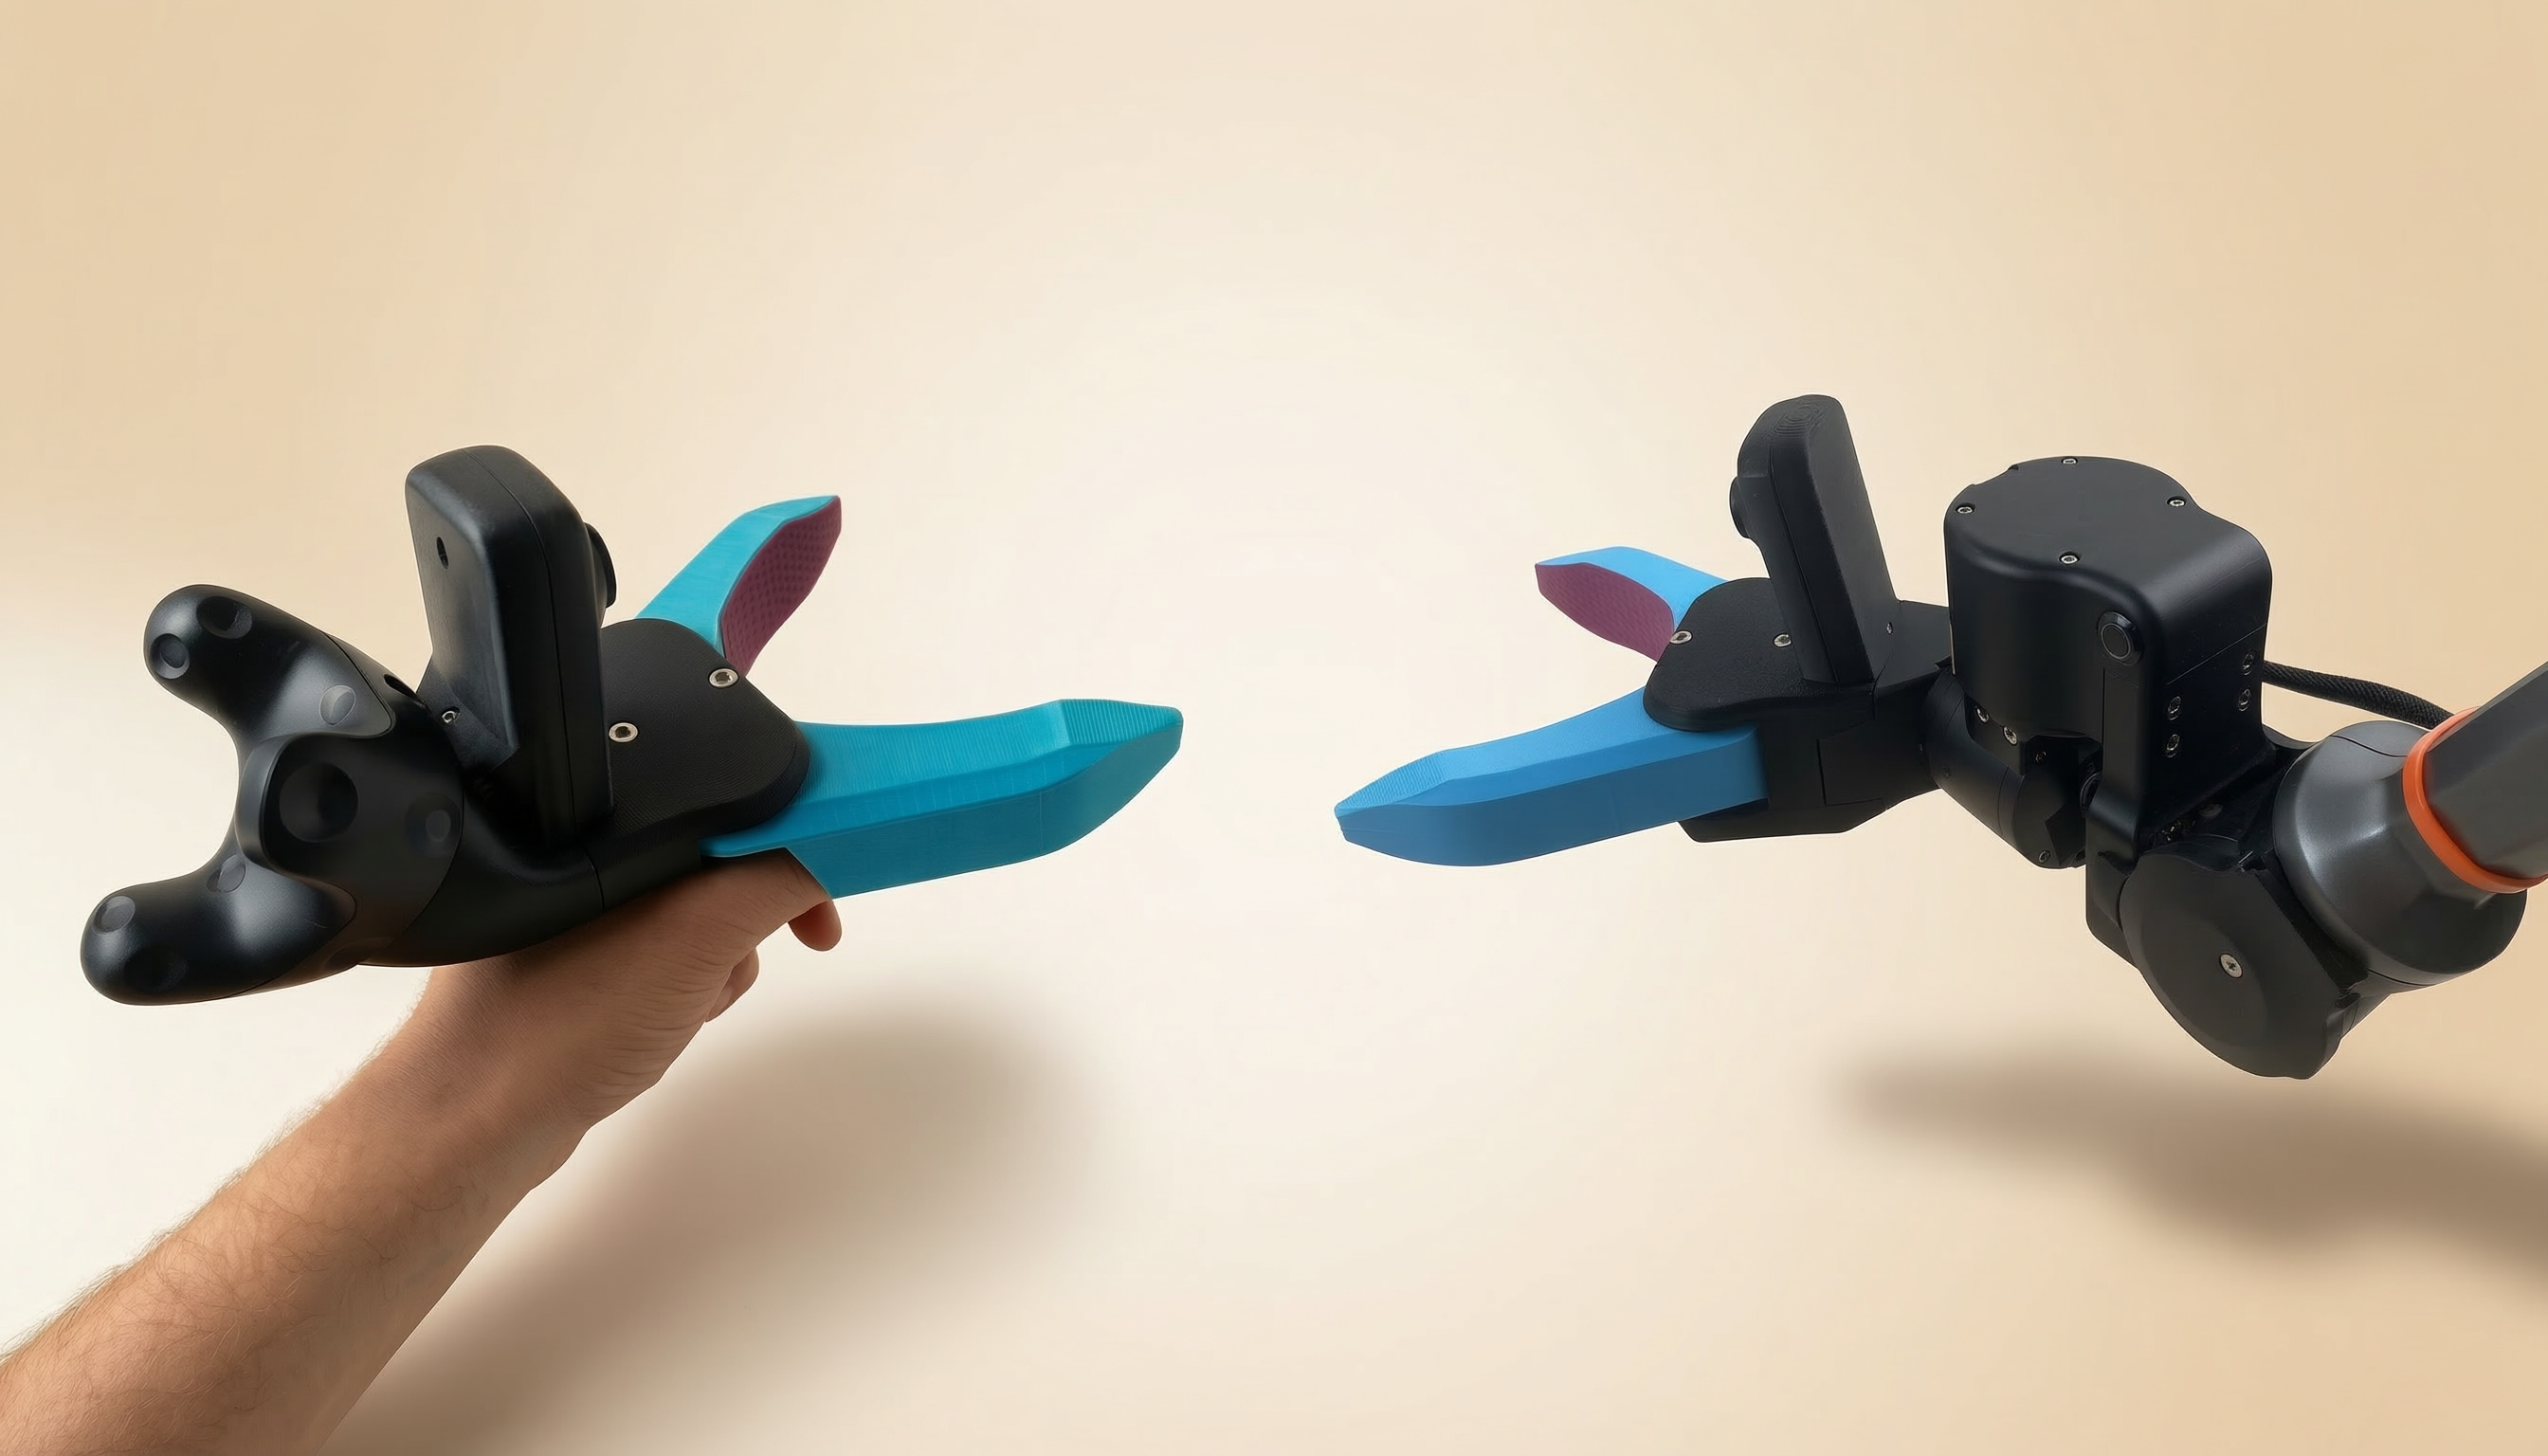
- Posizione e orientamento
- Quello che vedono le due telecamere
- Quando le dita si aprono e si chiudono
- Lo stesso dispositivo indossato dall'operatore
- Esegue l'attività che ha imparato
- Funziona con qualsiasi robot
Dall'abilità umana a quella del robot.
La pinza registra le normali attività degli operatori e il robot impara da quei dati.
Raccogli dati. Oppure guida il robot direttamente.
La pinza traccia la propria posizione e il proprio orientamento 3D con precisione sufficiente per guidare il robot in tempo reale. Indossala per raccogliere dati di addestramento in produzione, oppure tienila in mano per guidare il robot.
Quattro modi per addestrare un robot. Tre falliscono sul campo.
Alcuni metodi addestrano il robot in una copia asettica del mondo, non in fabbrica. Altri lo addestrano su una mano umana, non sulla propria pinza. In ogni caso, impara il lavoro in un posto e in un corpo che non sono i suoi.
| Metodo | Come funziona | Verifica sul campo |
|---|---|---|
| Simulazione | Il robot viene addestrato in un simulatore fisico che approssima oggetti, materiali, contatti e dinamiche. |
|
| Teleoperazione | Una persona controlla il braccio robotico con un joystick e lo usa per svolgere un'attività. |
|
| Apprendimento da video | Il robot impara da video di mani umane: riprese pubbliche o registrate da una telecamera indossata. |
|
| Primate Gripper | Un operatore indossa la stessa pinza e gli stessi sensori del robot mentre svolge il lavoro reale. |
|
Lavoro serio, pinza semplice.
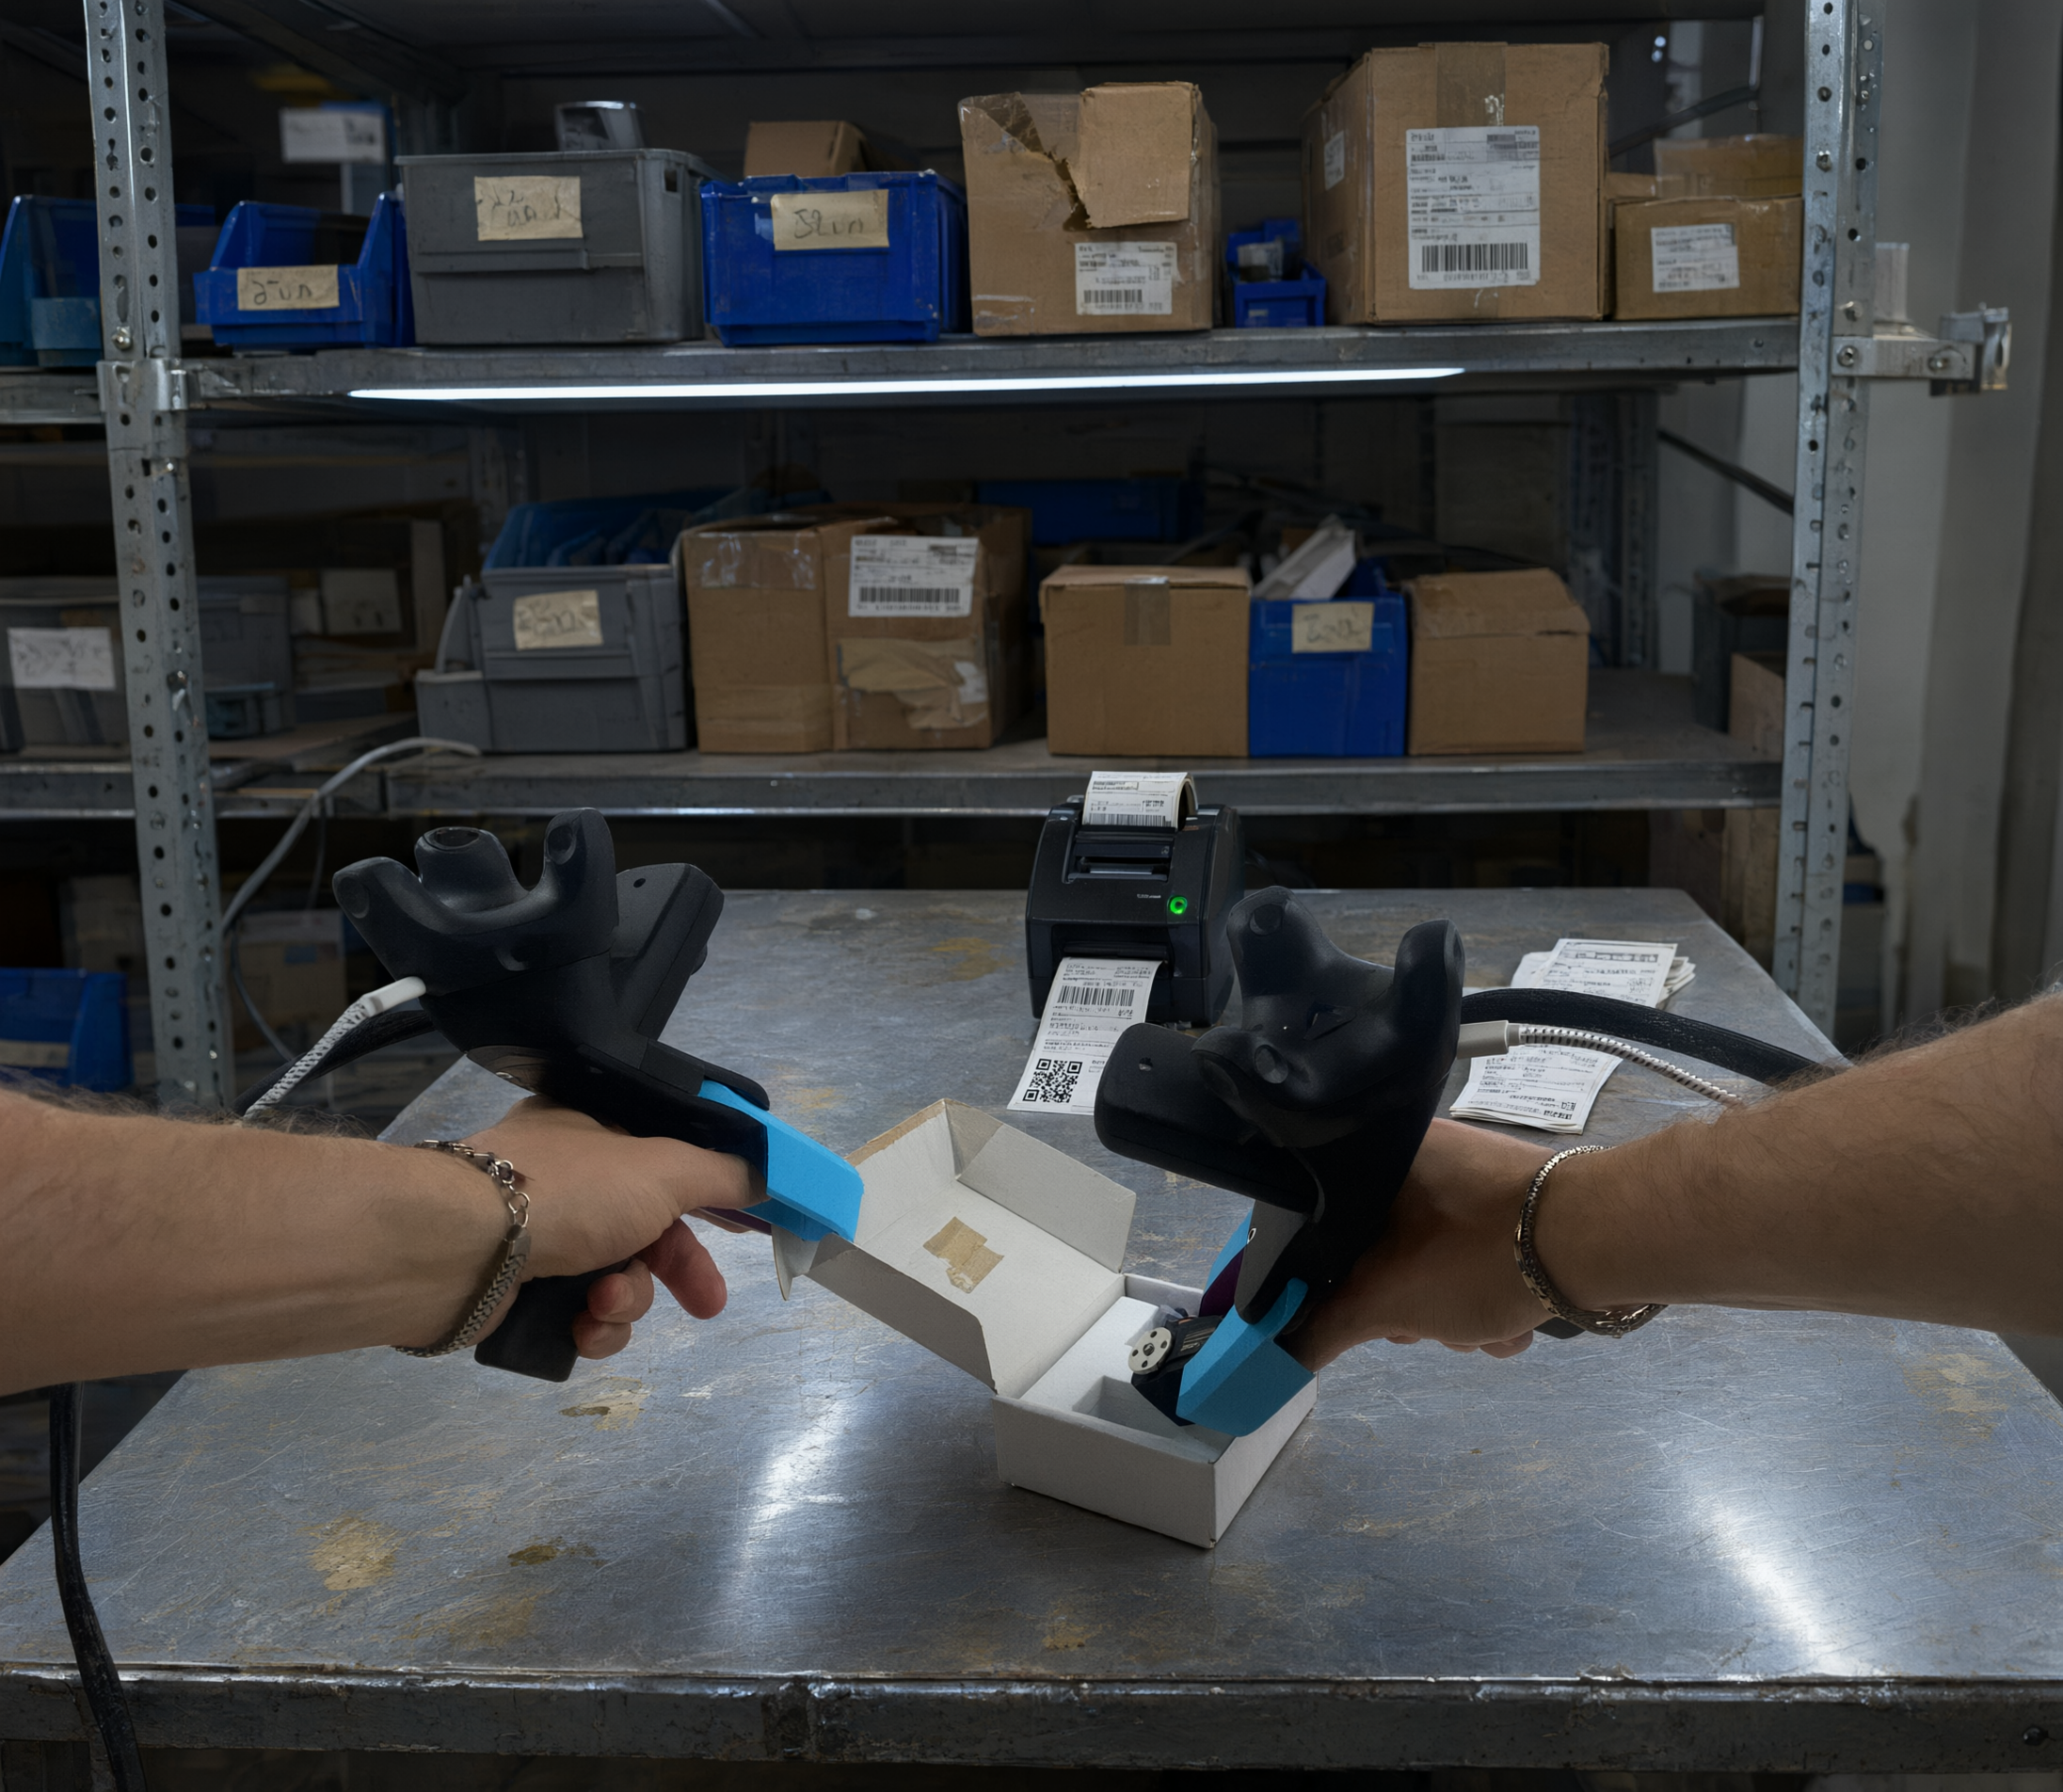
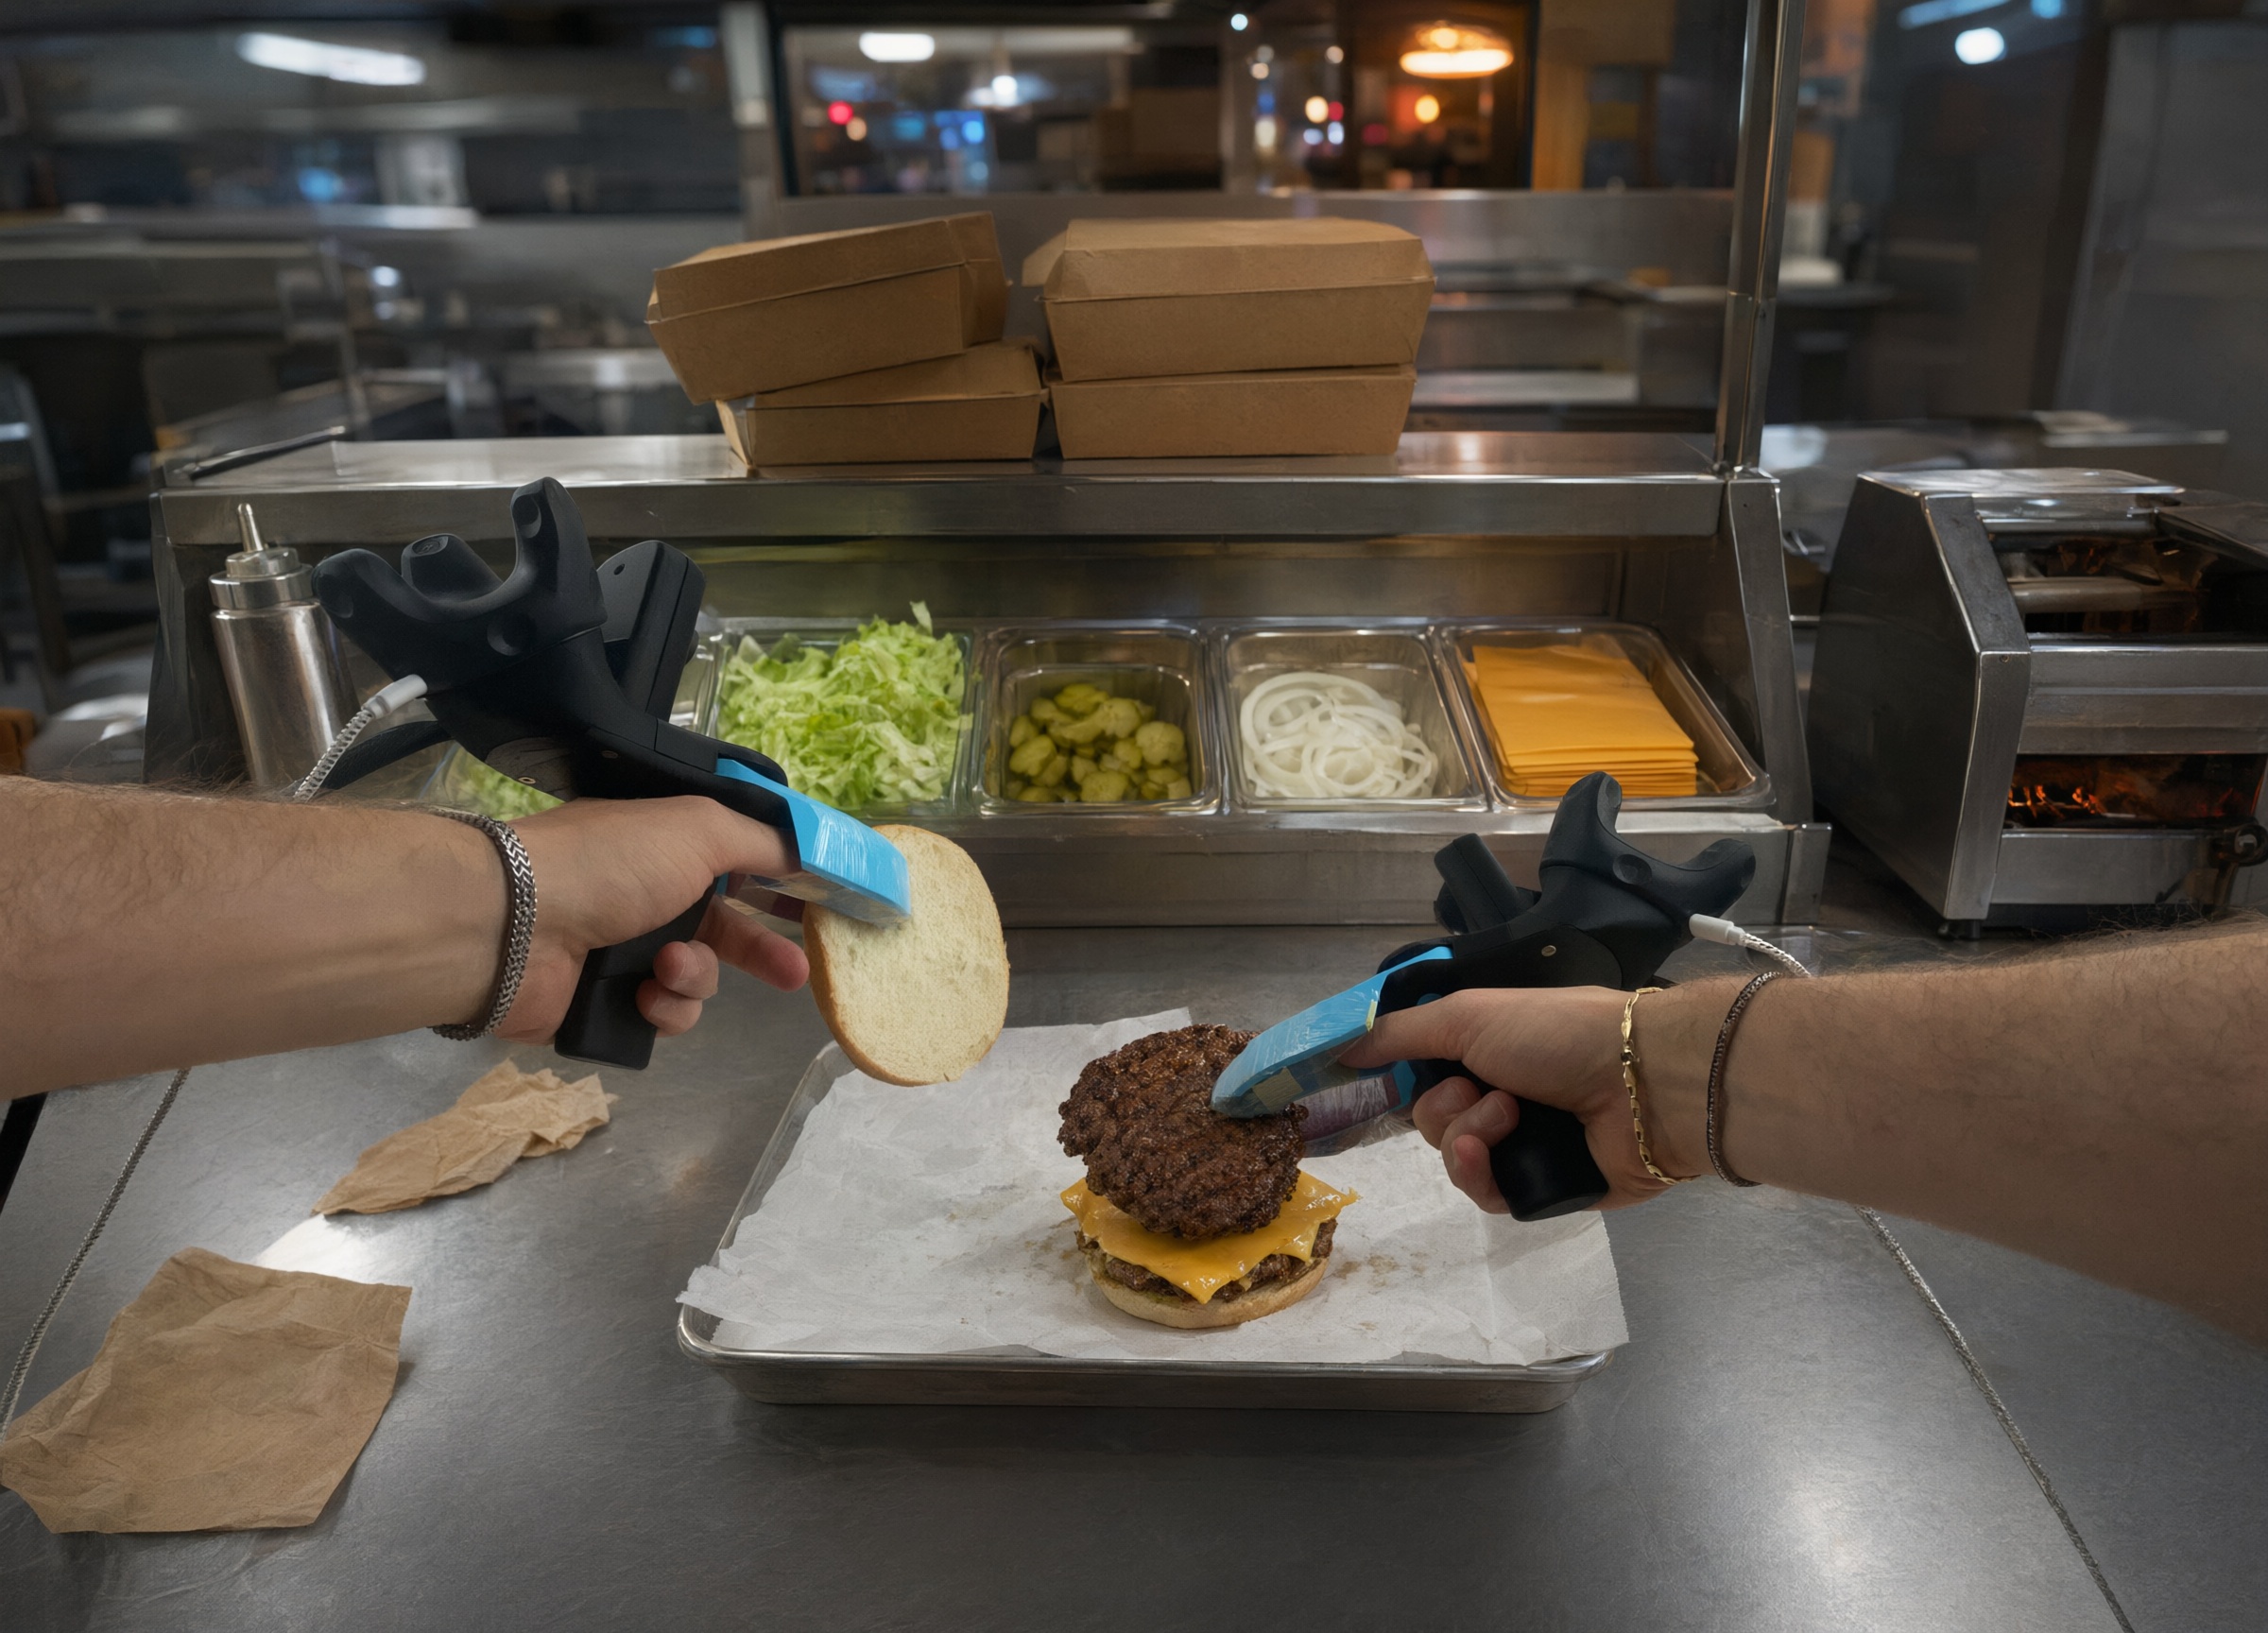
Una pinza a due dita basta già per molte attività ad alto valore, dal picking e imballaggio in magazzino all'assemblaggio di alimenti.
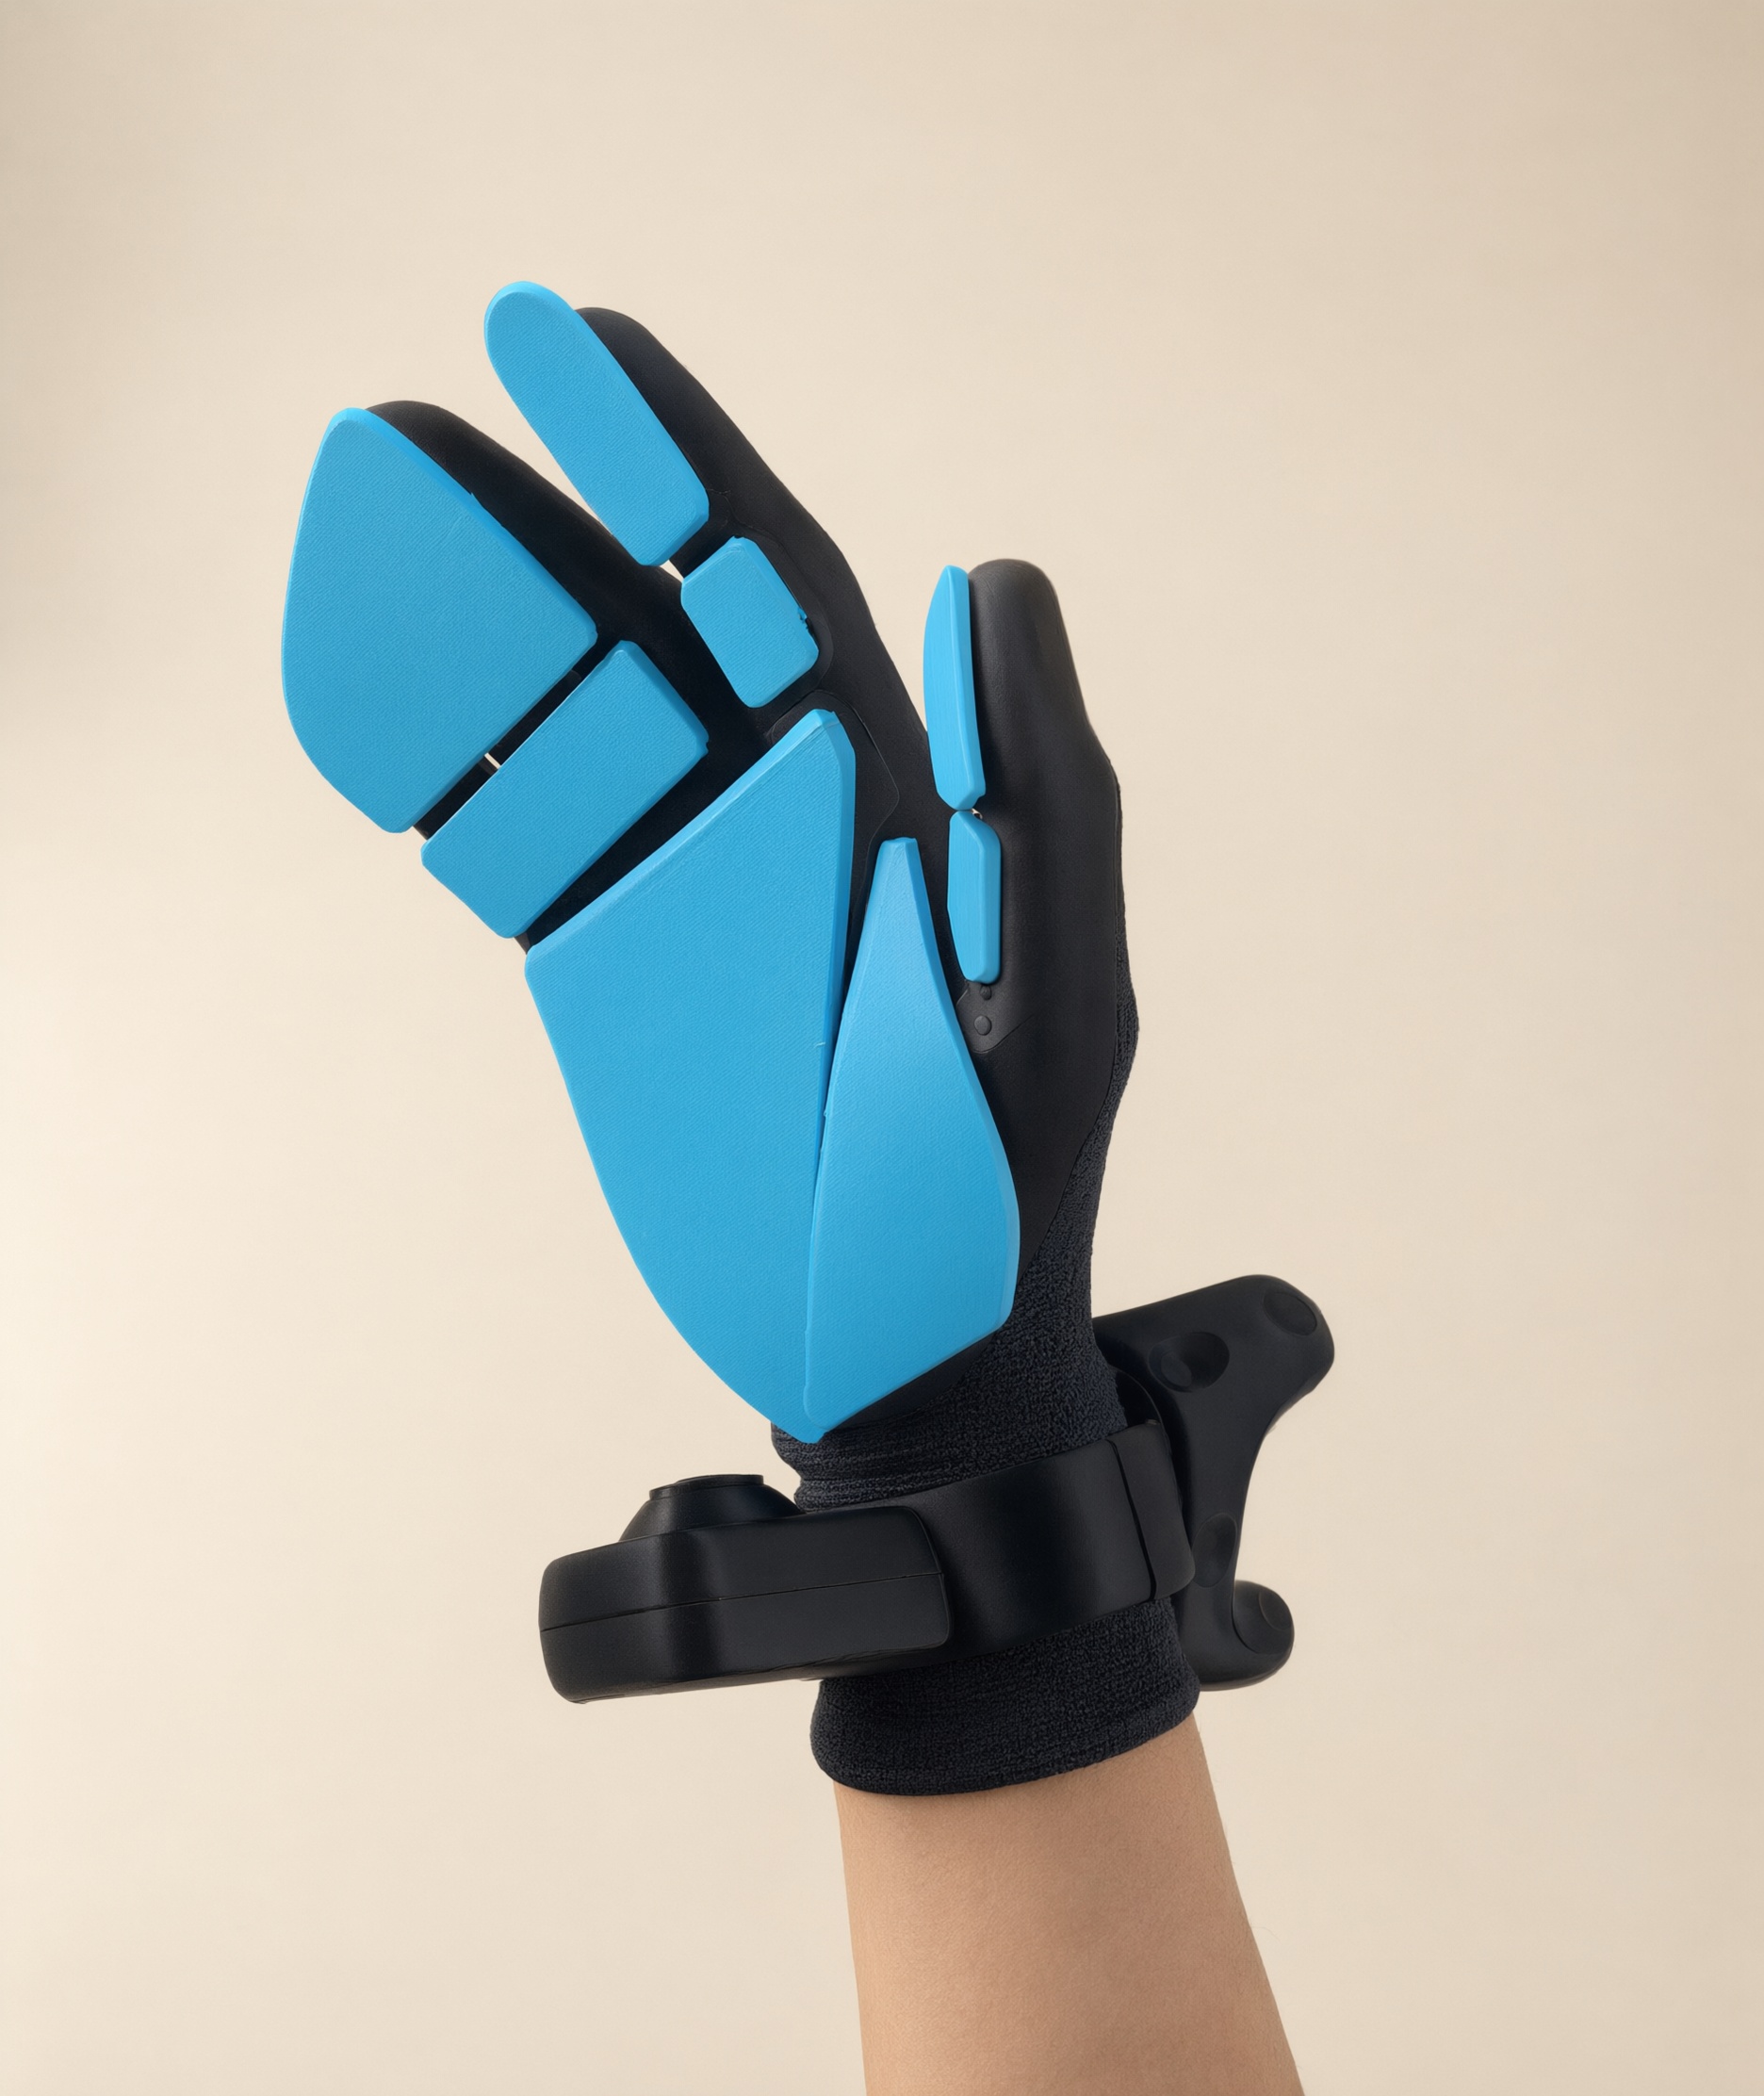
Oltre la pinza.
Sviluppato da esperti di robotica.
- PhD, Robotica & IA · University of Oxford.
- Ricercatore post-doc · EPFL.
- Nel Regno Unito ha progettato uno dei primi tre controller di locomozione per robot a zampe basati sull'apprendimento per rinforzo.
- Ha sviluppato l'IA che ha automatizzato l'inserimento dei telefoni nei caricabatterie per una linea di produzione ad alto volume. Il sistema ha completato 550 cicli consecutivi senza errori. Guarda il video ↓
- Laurea magistrale in Robotica · EPFL.
- Ingegnere di ricerca in robotica · EPFL.
- Ha costruito da zero un robot umanoide completo, azionato a tendini: progettazione meccanica, attuazione, controllo, integrazione.
- Competenza approfondita in progettazione hardware, meccatronica e prototipazione rapida.
Insegna il tuo mestiere al robot.
Riserva ora le tue unità o prenota una chiamata per scoprire come la nostra pinza può automatizzare le tue attività.