Primate Gripper

Collecte de données portable pour l'automatisation des tâches

Le robot apprend de ce que vous faites.
Porter→ Travailler→ Entraîner→ Déployer
Produit

L'opérateur la porte. Le robot l'actionne.

Pendant un poste de travail ordinaire, vous portez la pince : elle enregistre ce que voient les caméras, où se déplace votre main et quand les doigts s'ouvrent et se ferment. La même pince se fixe ensuite sur le bras robotisé et le robot exécute la tâche.
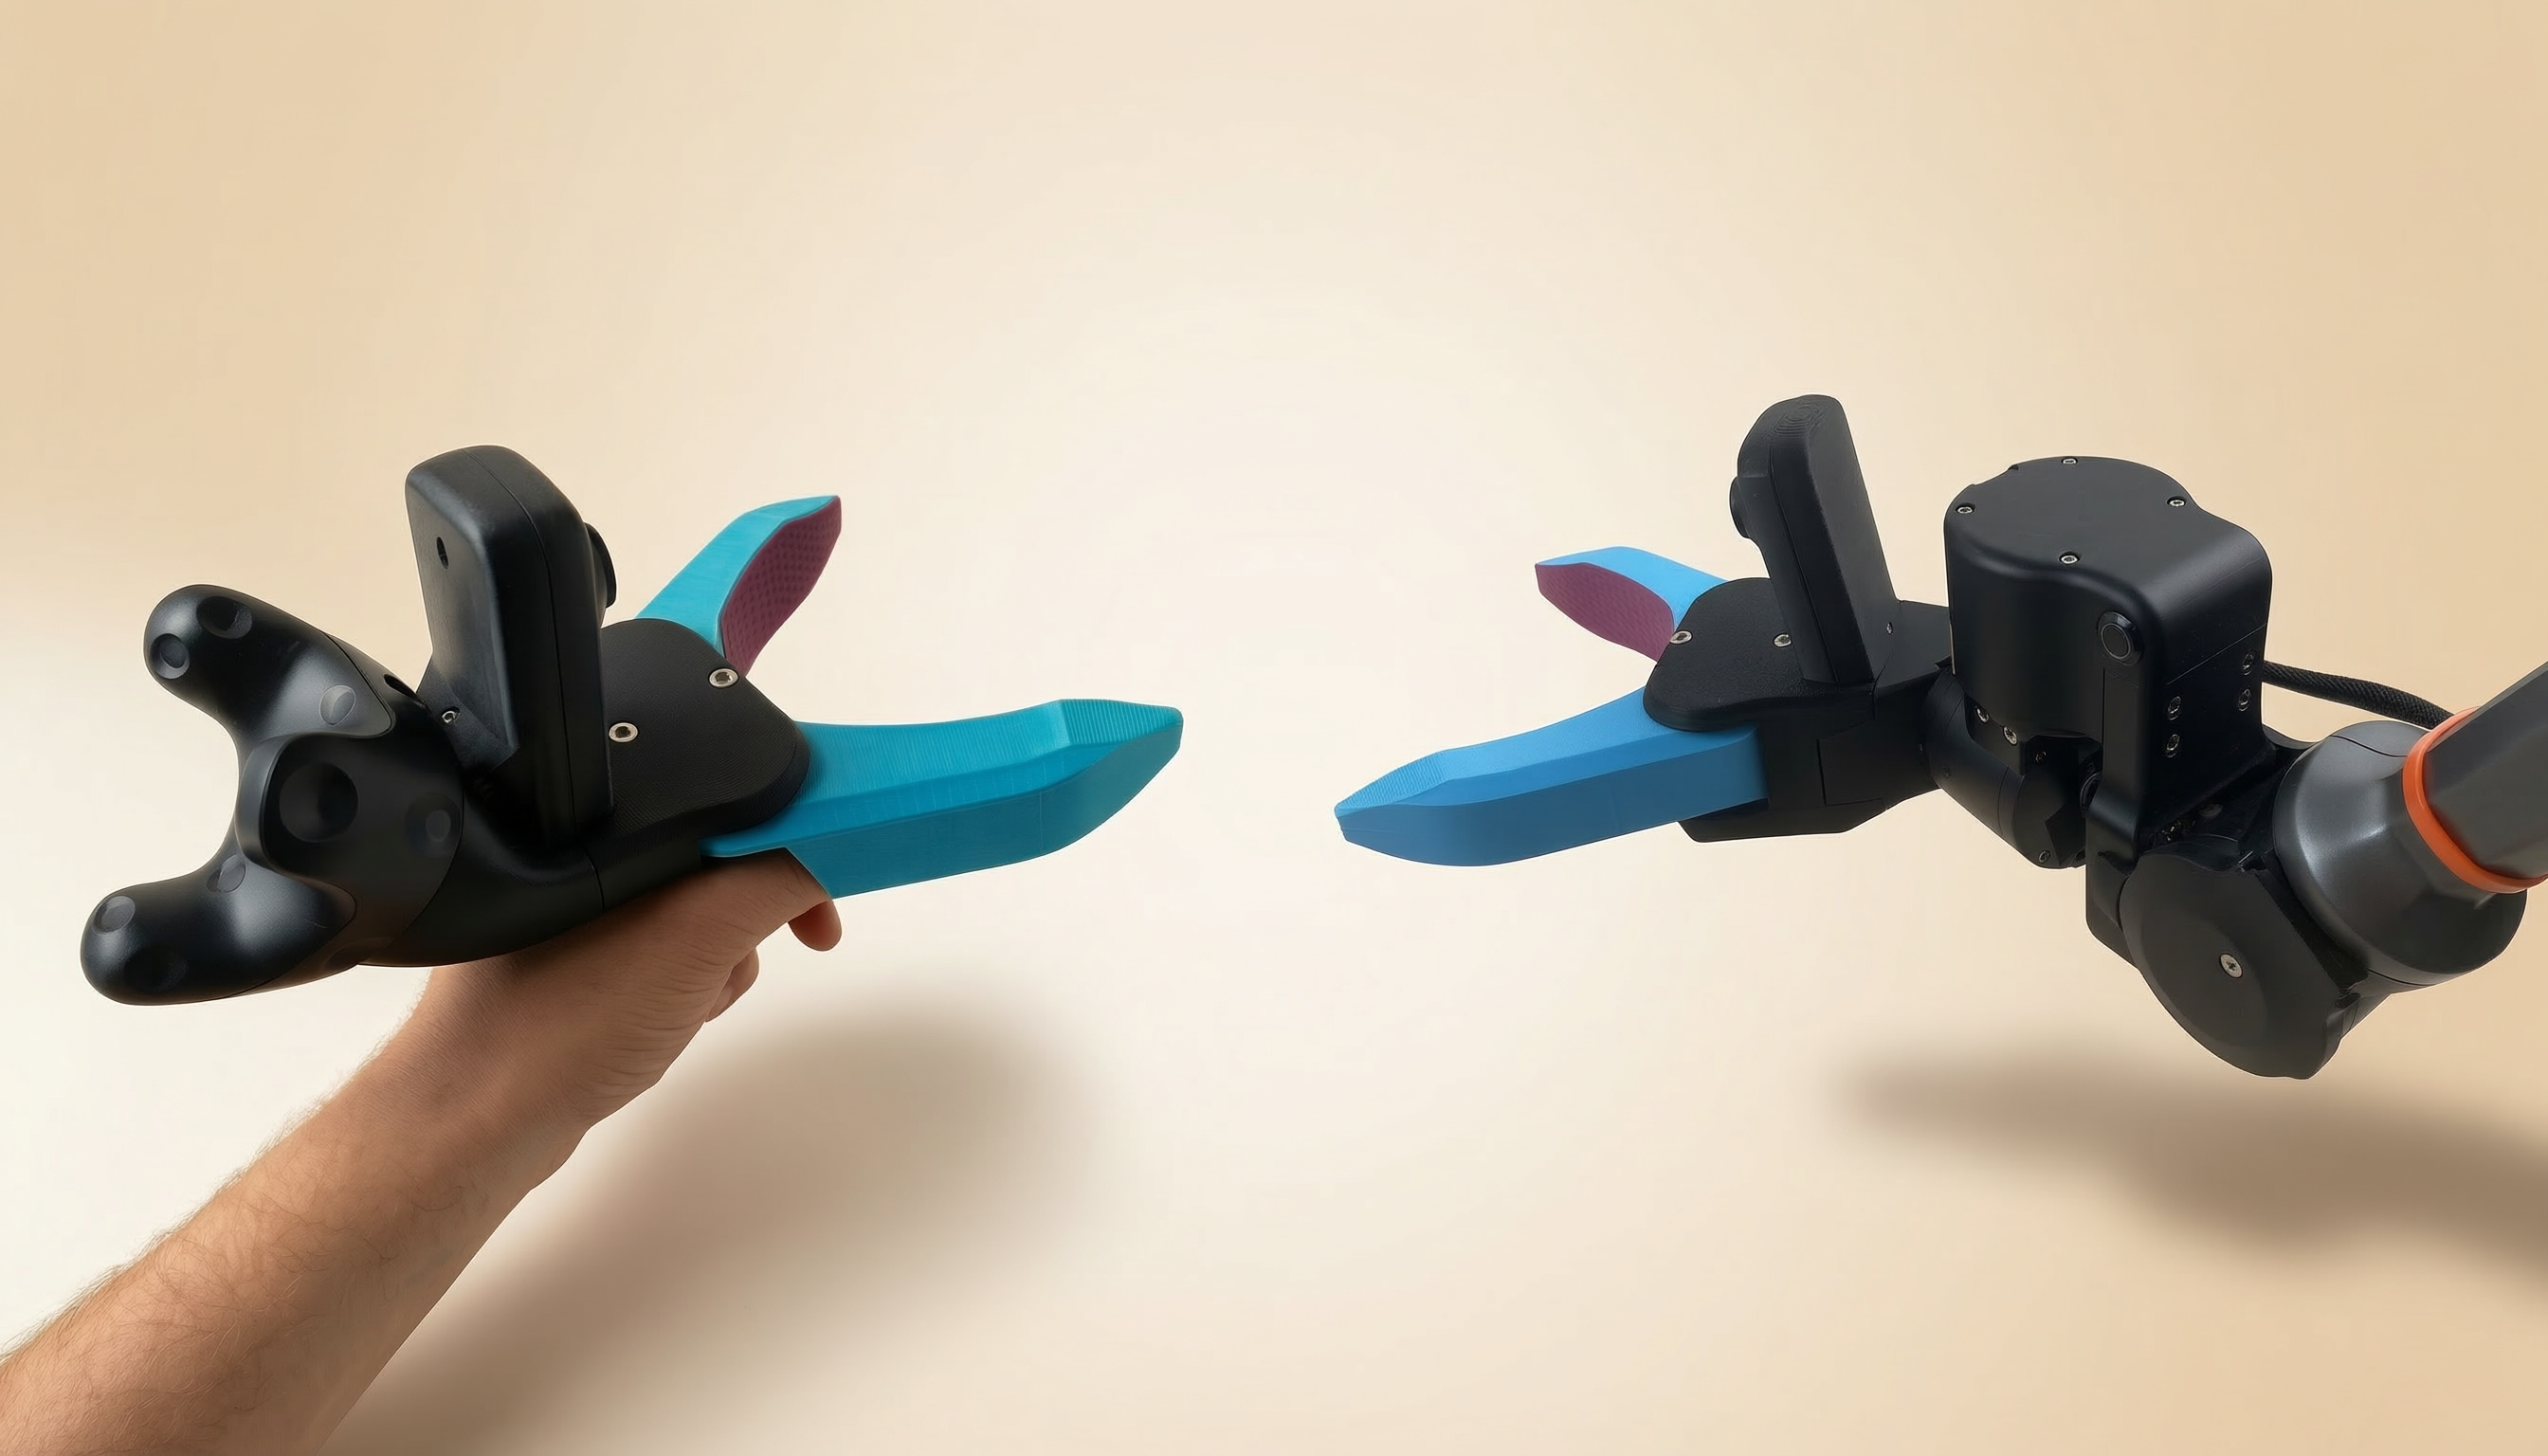
Main humaine tenant la pince à gauche, pince identique montée sur un bras robotisé à droite
Pince portée
Portez-la pour enseigner au robot.
Appuyez sur un bouton de la pince pour enregistrer :
  • Sa position et son orientation
  • Ce que voient les deux caméras
  • Quand les doigts s'ouvrent et se ferment
Pince du robot
Fixez-la au robot pour exécuter la tâche.
  • La même pince que l'opérateur a portée
  • Effectue la tâche apprise
  • Fonctionne avec n'importe quel robot
Comment ça marche

Du savoir-faire humain au savoir-faire robotique.

La pince enregistre les tâches habituelles des opérateurs, et le robot apprend de ces données.

Enregistrer
L'opérateur porte la pince et fait son travail habituel. Un clic sur la plateforme démarre l'enregistrement : chaque image capture ce que voient les caméras, la position et l'orientation de la pince et le degré d'ouverture des doigts. Voir ce qui est enregistré ↓
Évaluer
L'opérateur consulte les enregistrements sur la plateforme et les évalue comme lors d'une évaluation de performance. Il signale les erreurs, nomme chaque étape et note la qualité d'exécution de la tâche. Aucune expertise en IA requise : le jugement qu'il utilise au travail suffit. Voir l'écran d'évaluation ↓
Entraîner
L'opérateur clique sur la plateforme et entraîne le robot sur notre infrastructure cloud : le client n'a donc besoin d'aucun matériel coûteux. Environ 500 enregistrements suffisent pour une tâche. Voir la preuve ↓
Déployer
Sur la plateforme, l'opérateur clique sur Démarrer et le robot exécute la tâche apprise, sur un bras robotisé standard (ABB, KUKA, UR, etc.) chez le client. Nous apportons le PC pour l'IA, et le bras aussi si le client n'en possède pas.
Améliorer
Le robot effectue la tâche et, quand il lui arrive de faire une erreur, l'opérateur signale ce qui s'est mal passé sur la plateforme et clique pour le réentraîner. Le robot devient plus fiable et plus rapide à chaque cycle.
L'enregistrement en action
Caméra gauche de la pince?Ce que voit la caméra gauche.
Caméra droite de la pince?Ce que voit la caméra droite.
Vue opérateur?L'opérateur effectuant la tâche, vu de l'extérieur.
Position 3D?Position et orientation de chaque pince en 3D, en temps réel.
Caméra gauche de la pincei
Ce que voit la caméra gauche.
Caméra droite de la pincei
Ce que voit la caméra droite.
Vue opérateuri
L'opérateur effectuant la tâche, vu de l'extérieur.
Position 3Di
Position et orientation de chaque pince en 3D, en temps réel.
Écran d'évaluation
Évaluation de la qualité?Évaluez chaque enregistrement, comme vous le feriez pour le travail d'une personne.
Étiquettes?Étiquettez chaque action pour que le robot apprenne la séquence.
Barre d'étapes?Marquez le début et la fin de chaque étape pour que le robot apprenne la séquence.
Barre d'erreurs?Marquez où la tâche a mal tourné.
Évaluation de la qualitéi
Évaluez chaque enregistrement, comme vous le feriez pour le travail d'une personne.
Étiquettesi
Étiquettez chaque action pour que le robot apprenne la séquence.
Barre d'étapesi
Marquez le début et la fin de chaque étape pour que le robot apprenne la séquence.
Barre d'erreursi
Marquez où la tâche a mal tourné.
Un seul endroit pour enregistrer, évaluer, entraîner, déployer et améliorer.
Un appareil, deux usages

Collectez des données. Ou pilotez le robot directement.

La pince suit sa position et son orientation 3D avec assez de précision pour piloter le robot en temps réel. Portez-la pour collecter des données d'entraînement en production, ou prenez-la en main pour piloter le robot.

Pourquoi Primate

Quatre façons d'enseigner à un robot. Trois échouent en conditions réelles.

Certaines méthodes entraînent le robot dans une version idéalisée du monde, pas sur la ligne de production. D'autres l'entraînent à partir d'une main humaine, pas de sa propre pince. Dans les deux cas, il apprend le métier dans un environnement et un corps qui ne sont pas les siens.

MéthodePrincipeEn conditions réelles
Simulation Le robot est entraîné dans un simulateur physique qui modélise de façon approximative les objets, les matériaux, les contacts et la dynamique.
  • Les matériaux déformables comme le tissu, la mousse, les aliments et les liquides, ainsi que les phénomènes tels que la rupture, sont coûteux ou impossibles à simuler avec précision.
  • Pour chaque élément de la simulation, l'utilisateur doit définir des paramètres exacts tels que le frottement, la rigidité et la masse.
  • Ces paramètres diffèrent très probablement de la réalité.
Téléopération Une personne contrôle le bras robotisé avec un joystick et effectue une tâche avec celui-ci.
  • Comme l'opérateur utilise un joystick au lieu de son propre bras, le mouvement n'est pas naturel.
  • L'opérateur n'a pas le plein contrôle et déplace le bras lentement pour éviter tout dommage ; le robot hérite de cette prudence.
  • Un robot mobilise un opérateur pendant toute la collecte des données.
Apprentissage par la vidéo Le robot est entraîné à partir de vidéos de mains humaines provenant de contenus publics ou d'une caméra fixée au corps.
  • La main humaine est bien plus complexe que n'importe quelle main robotique : il existe donc un écart morphologique, même avec des mains robotiques à cinq doigts.
  • Les objets masquent les doigts pendant la manipulation, ce qui rend l'estimation de leur pose difficile.
  • Les vidéos ne fournissent jamais de données de force ou tactiles : c'est un problème de modalité.
Voir en action ↓
Primate Gripper Un opérateur porte la pince et les capteurs propres au robot pendant qu'il fait le travail réel.
  • Il n'y a pas d'écart morphologique, car les données d'entraînement proviennent de la même main et des mêmes capteurs que le robot utilisera.
  • Le travail est la tâche réelle du client en production réelle : ni maquette, ni substitut, ni simulation.
Applications

Du travail sérieux, une pince simple.

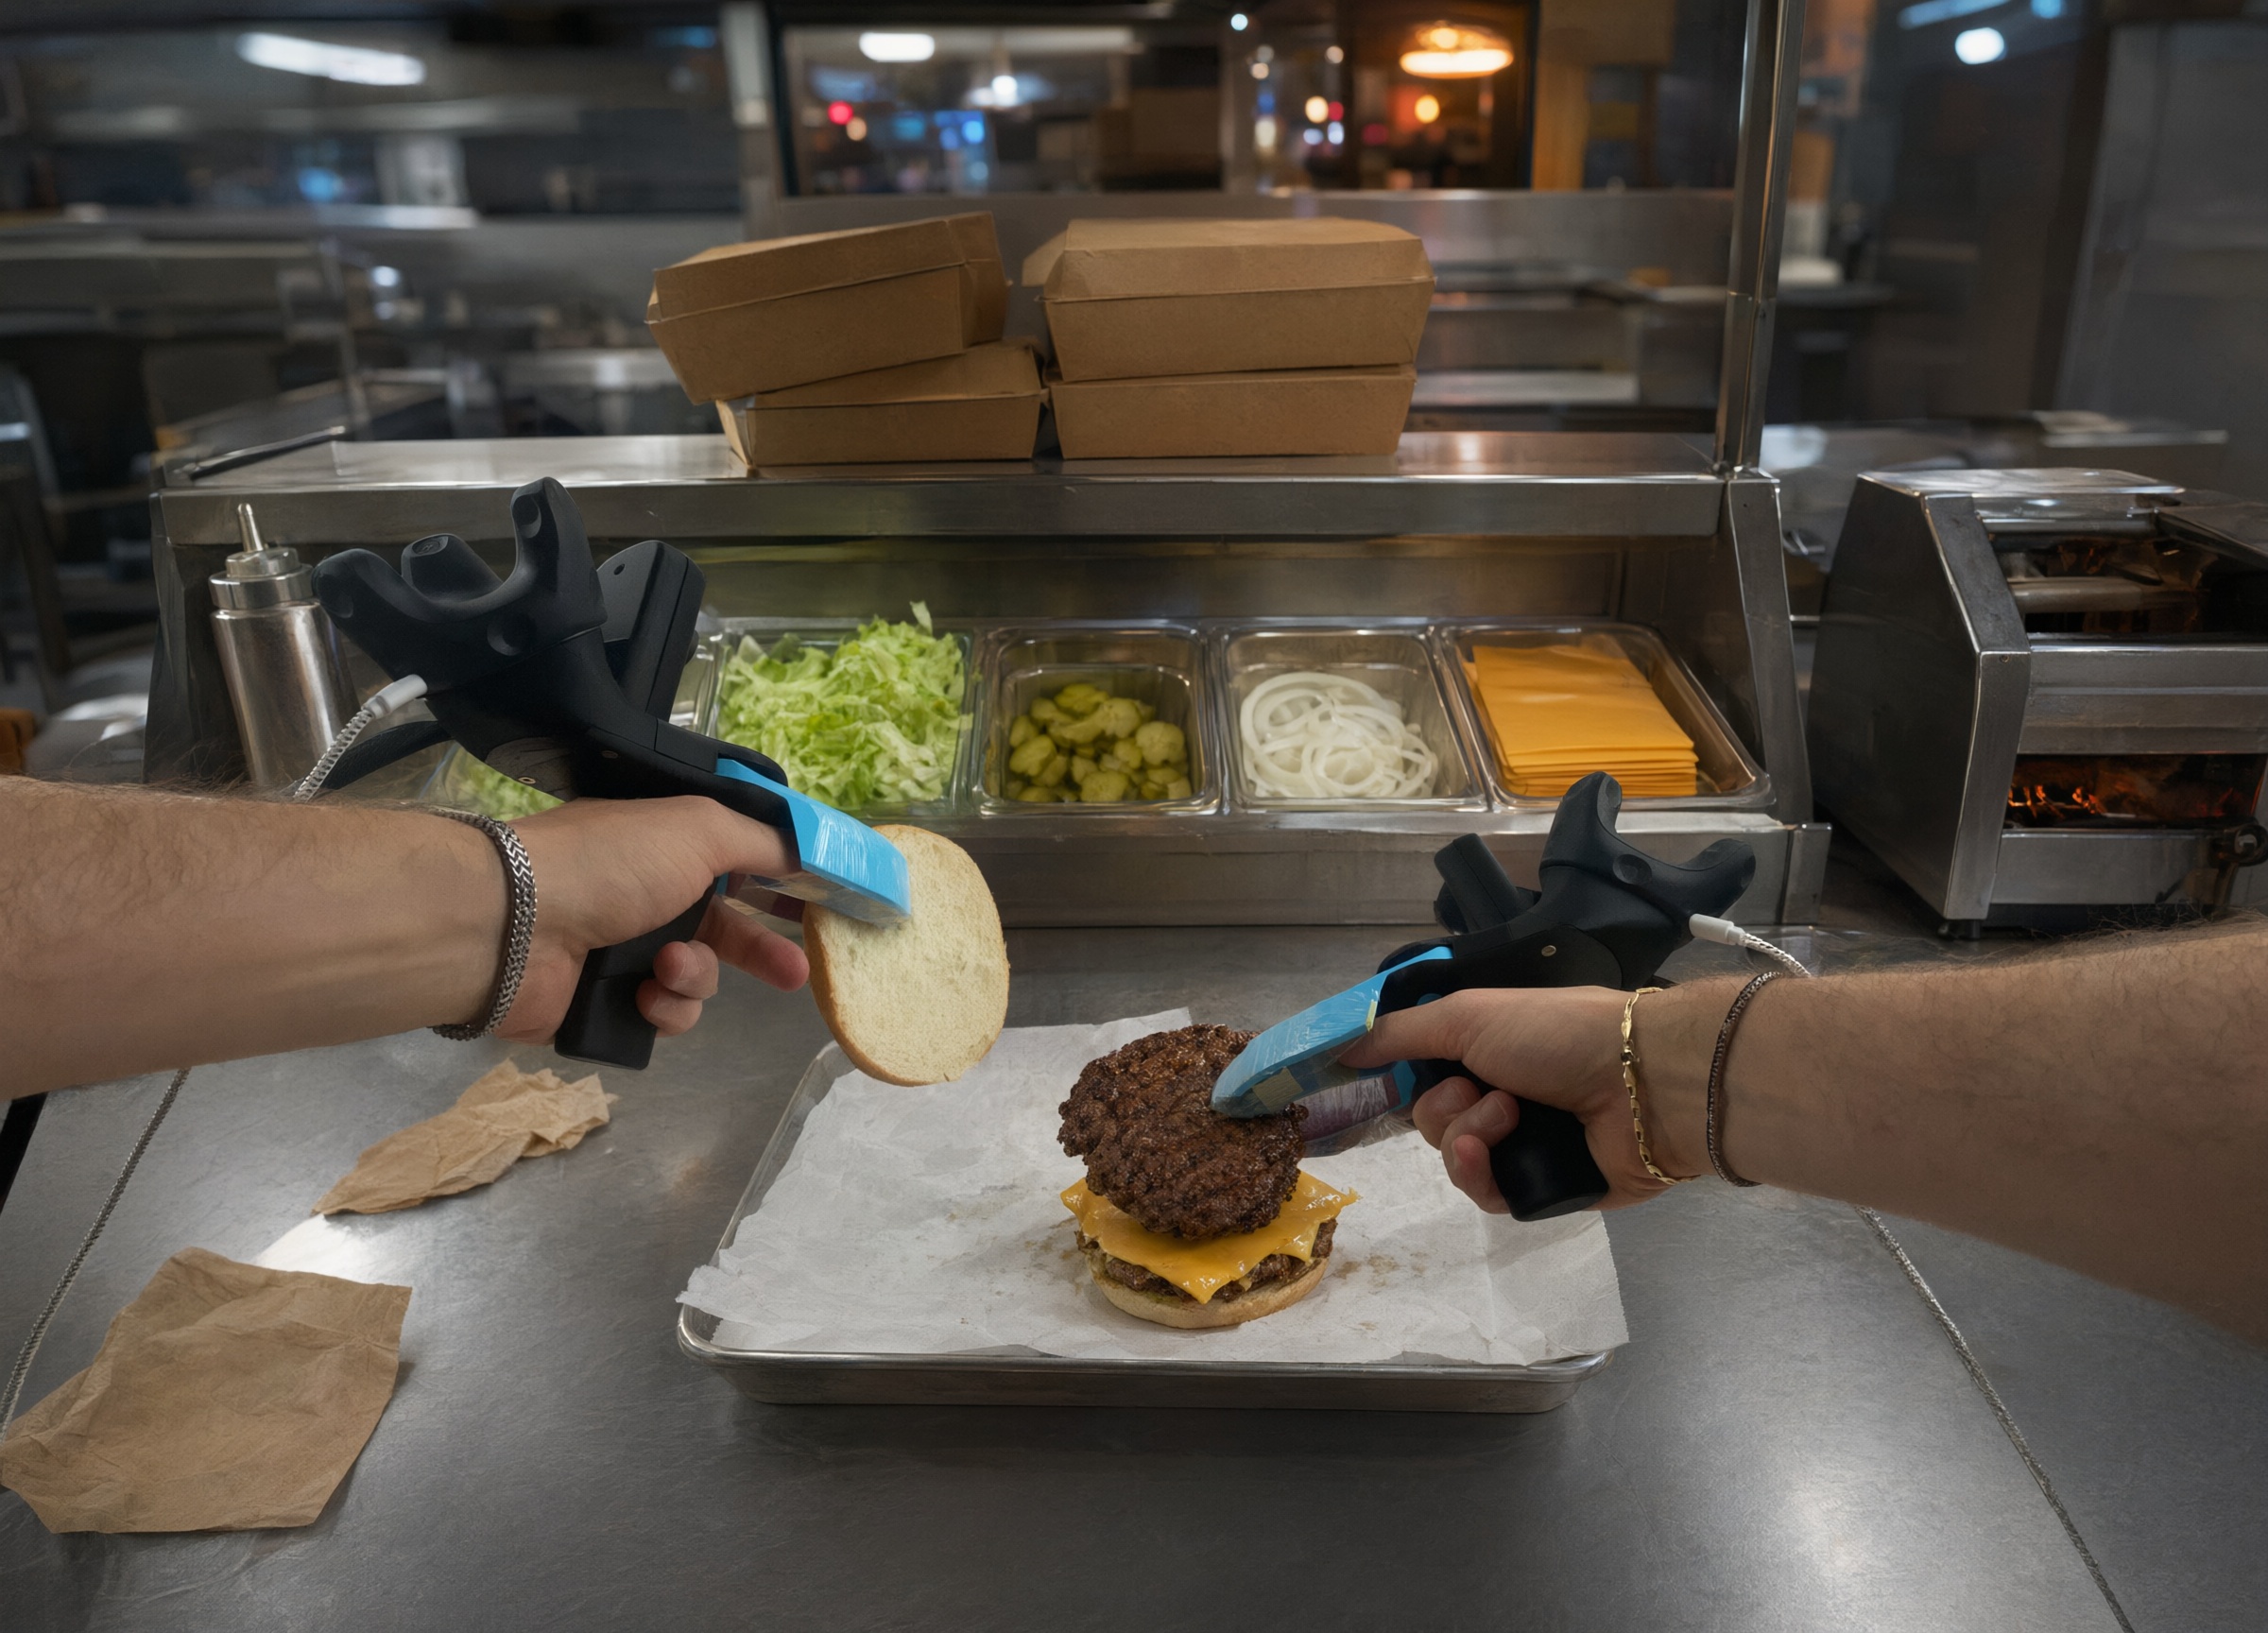
Une pince à deux doigts peut déjà gérer de nombreuses tâches à forte valeur ajoutée, par exemple la préparation de commandes en entrepôt et l'assemblage alimentaire.
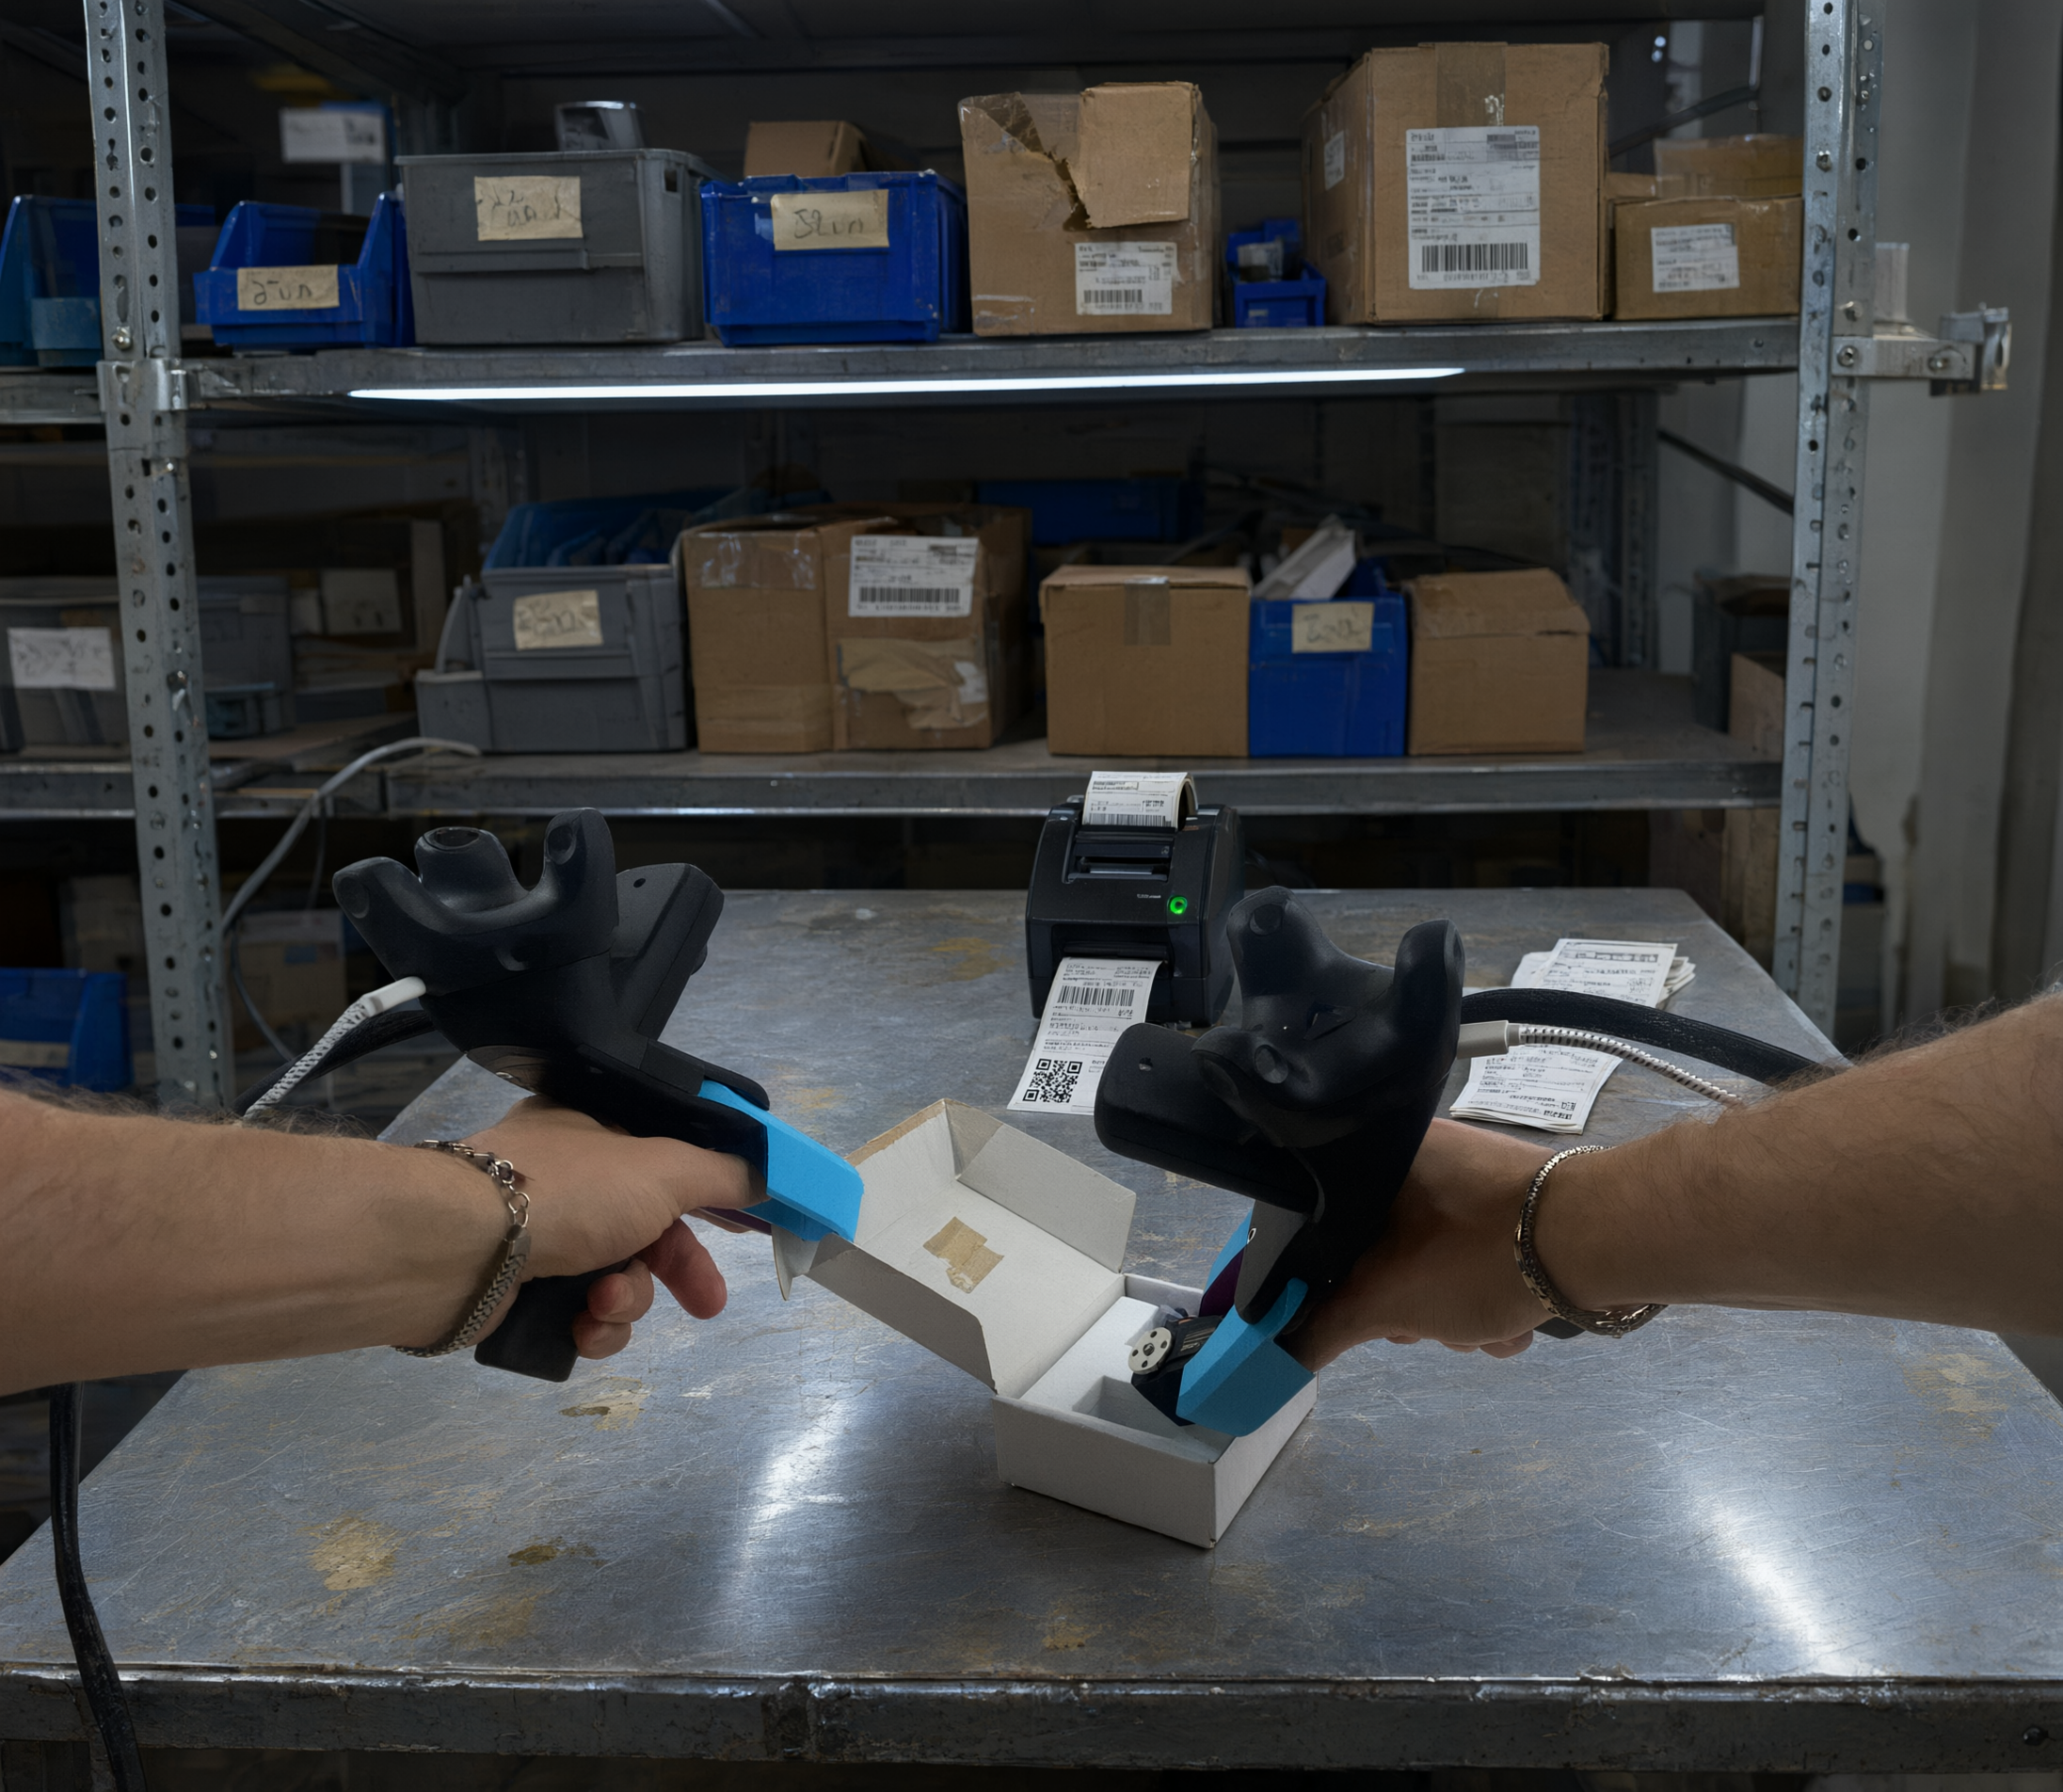
Un opérateur portant des pinces à deux doigts prélève et emballe un carton en entrepôt.
Préparation de commandes
Un opérateur portant des pinces à deux doigts assemble un burger en cuisine.
Assemblage alimentaire
Feuille de route

Au-delà de la pince.

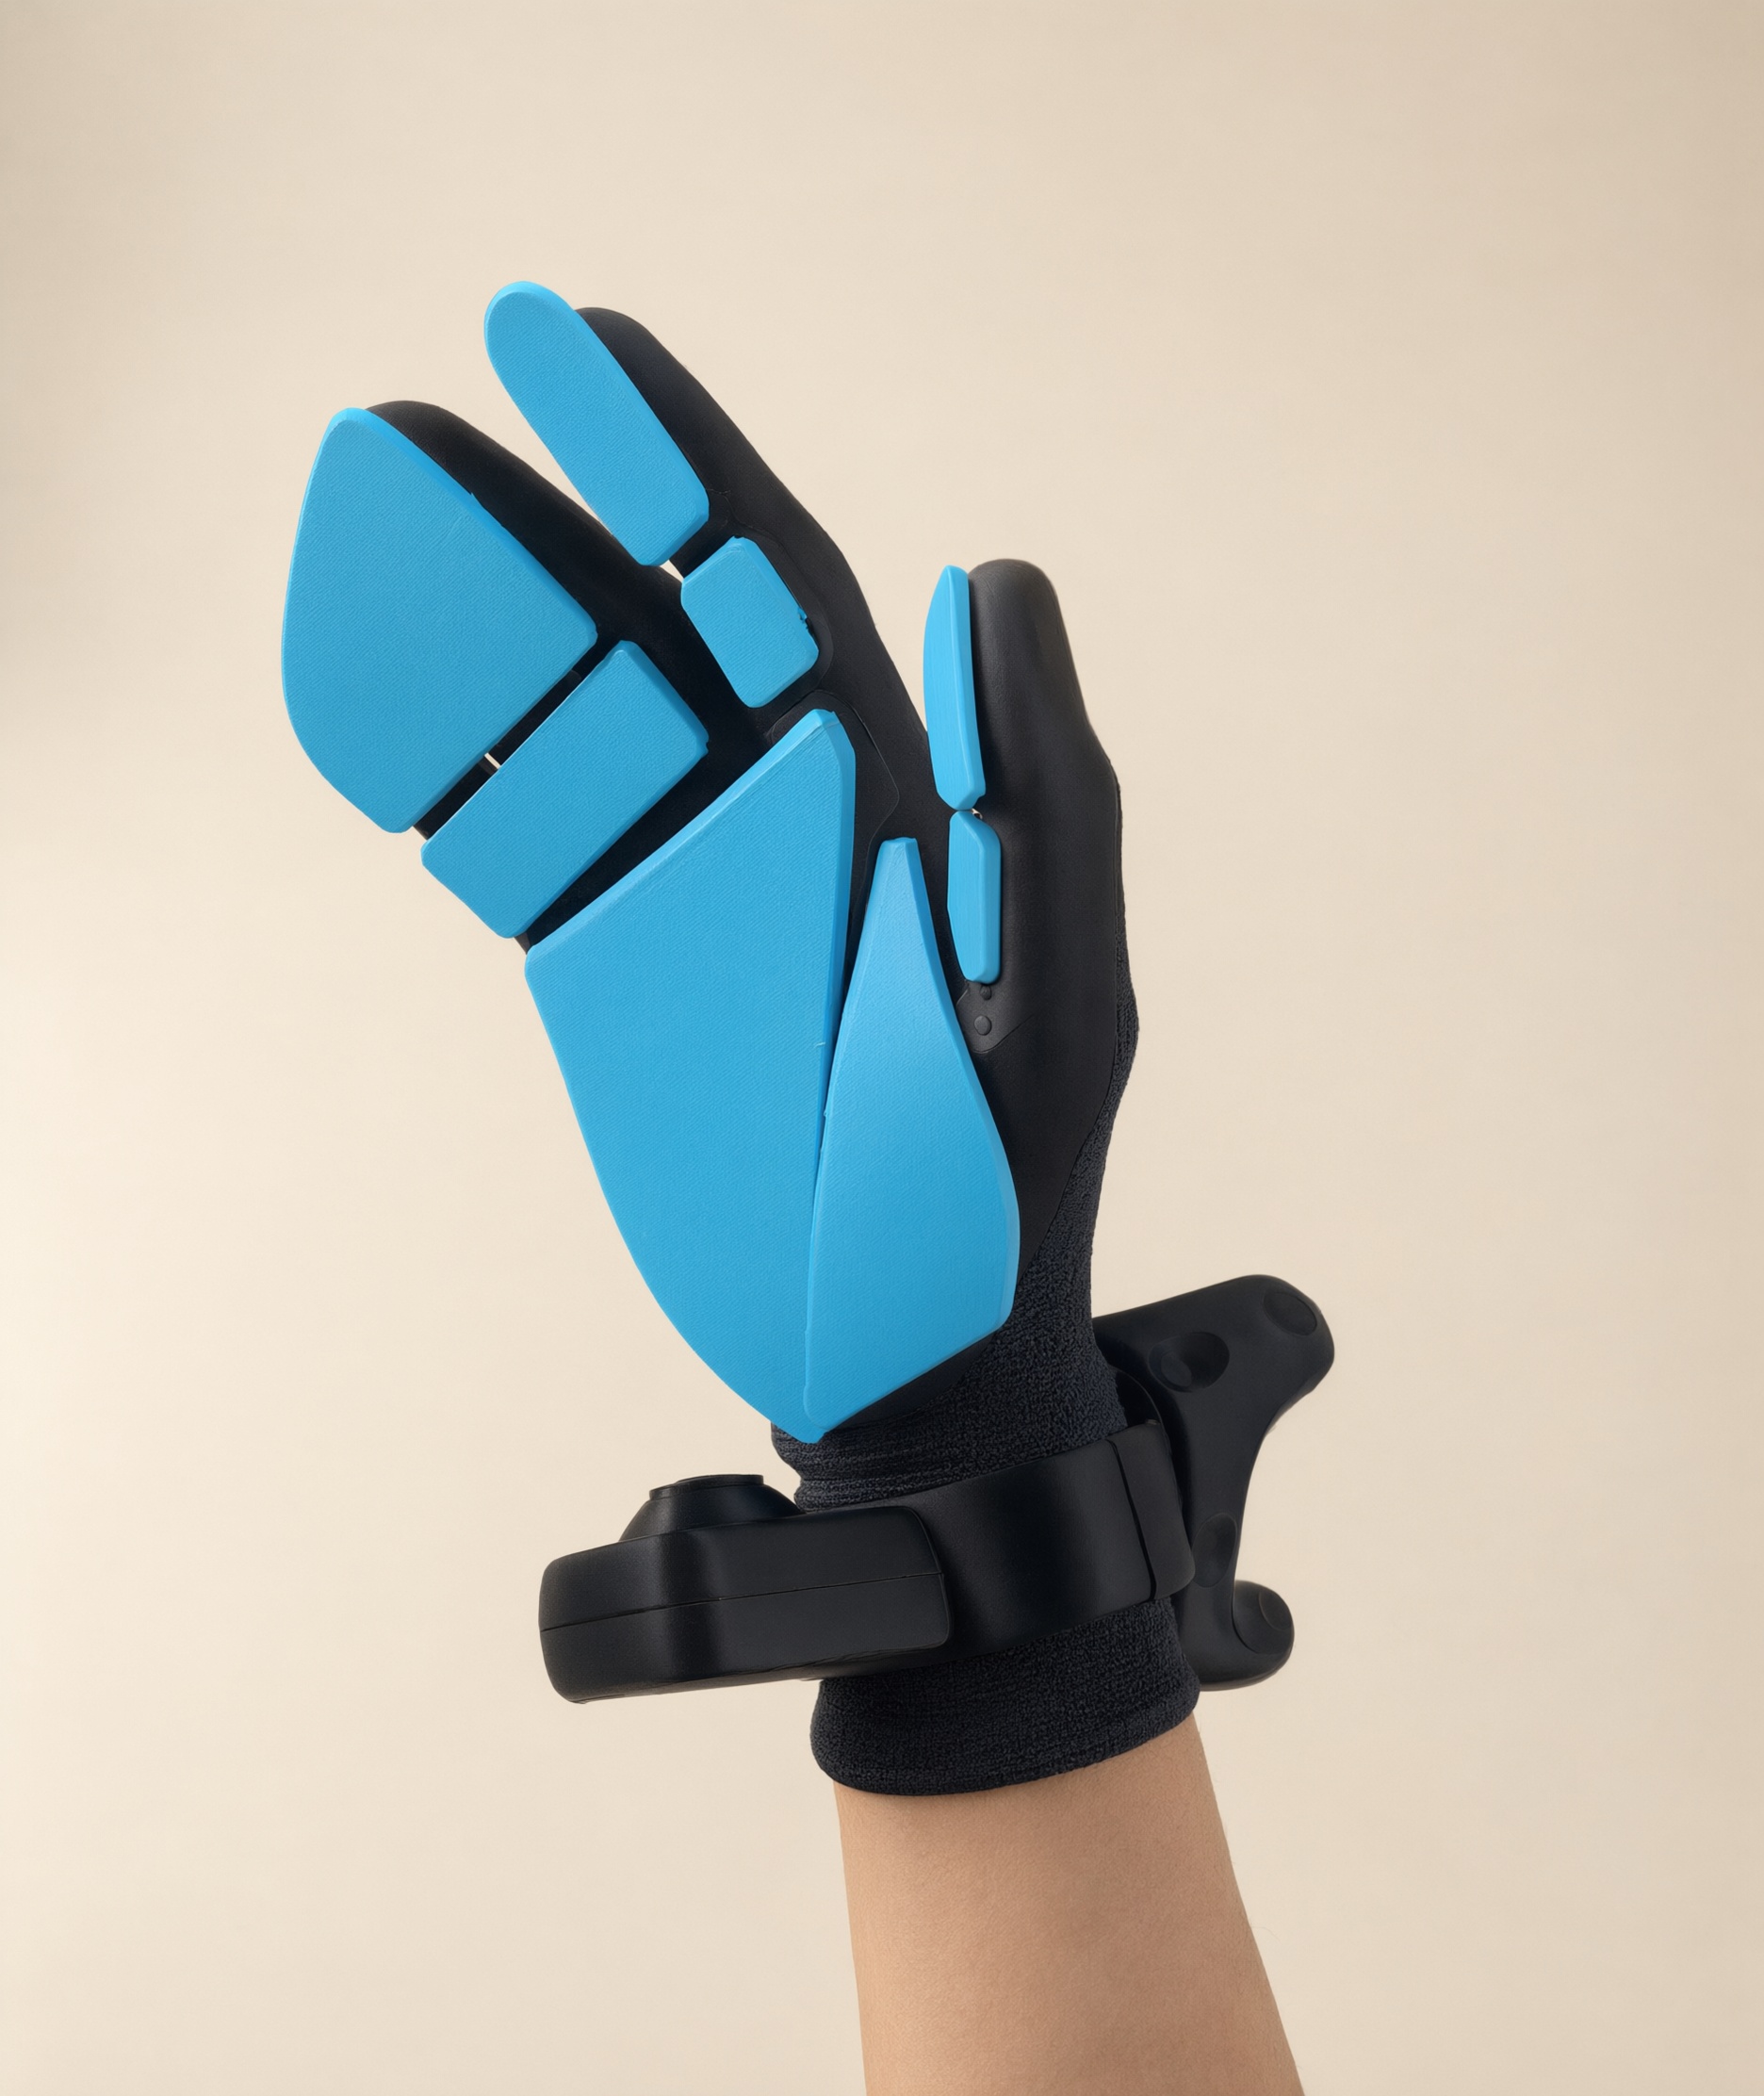
La pince gère déjà des tâches comme la prise-dépose et l'assemblage. Le gant est la prochaine étape : il donne au robot une dextérité proche de celle d'une main humaine et ouvre la voie à de nouvelles tâches sans ajouter de délais. L'opérateur porte un gant et le robot porte son jumeau. Les deux utilisent la même cinématique, les mêmes capteurs et les mêmes caméras, si bien que les compétences se transfèrent directement de la main humaine à la main robotique.

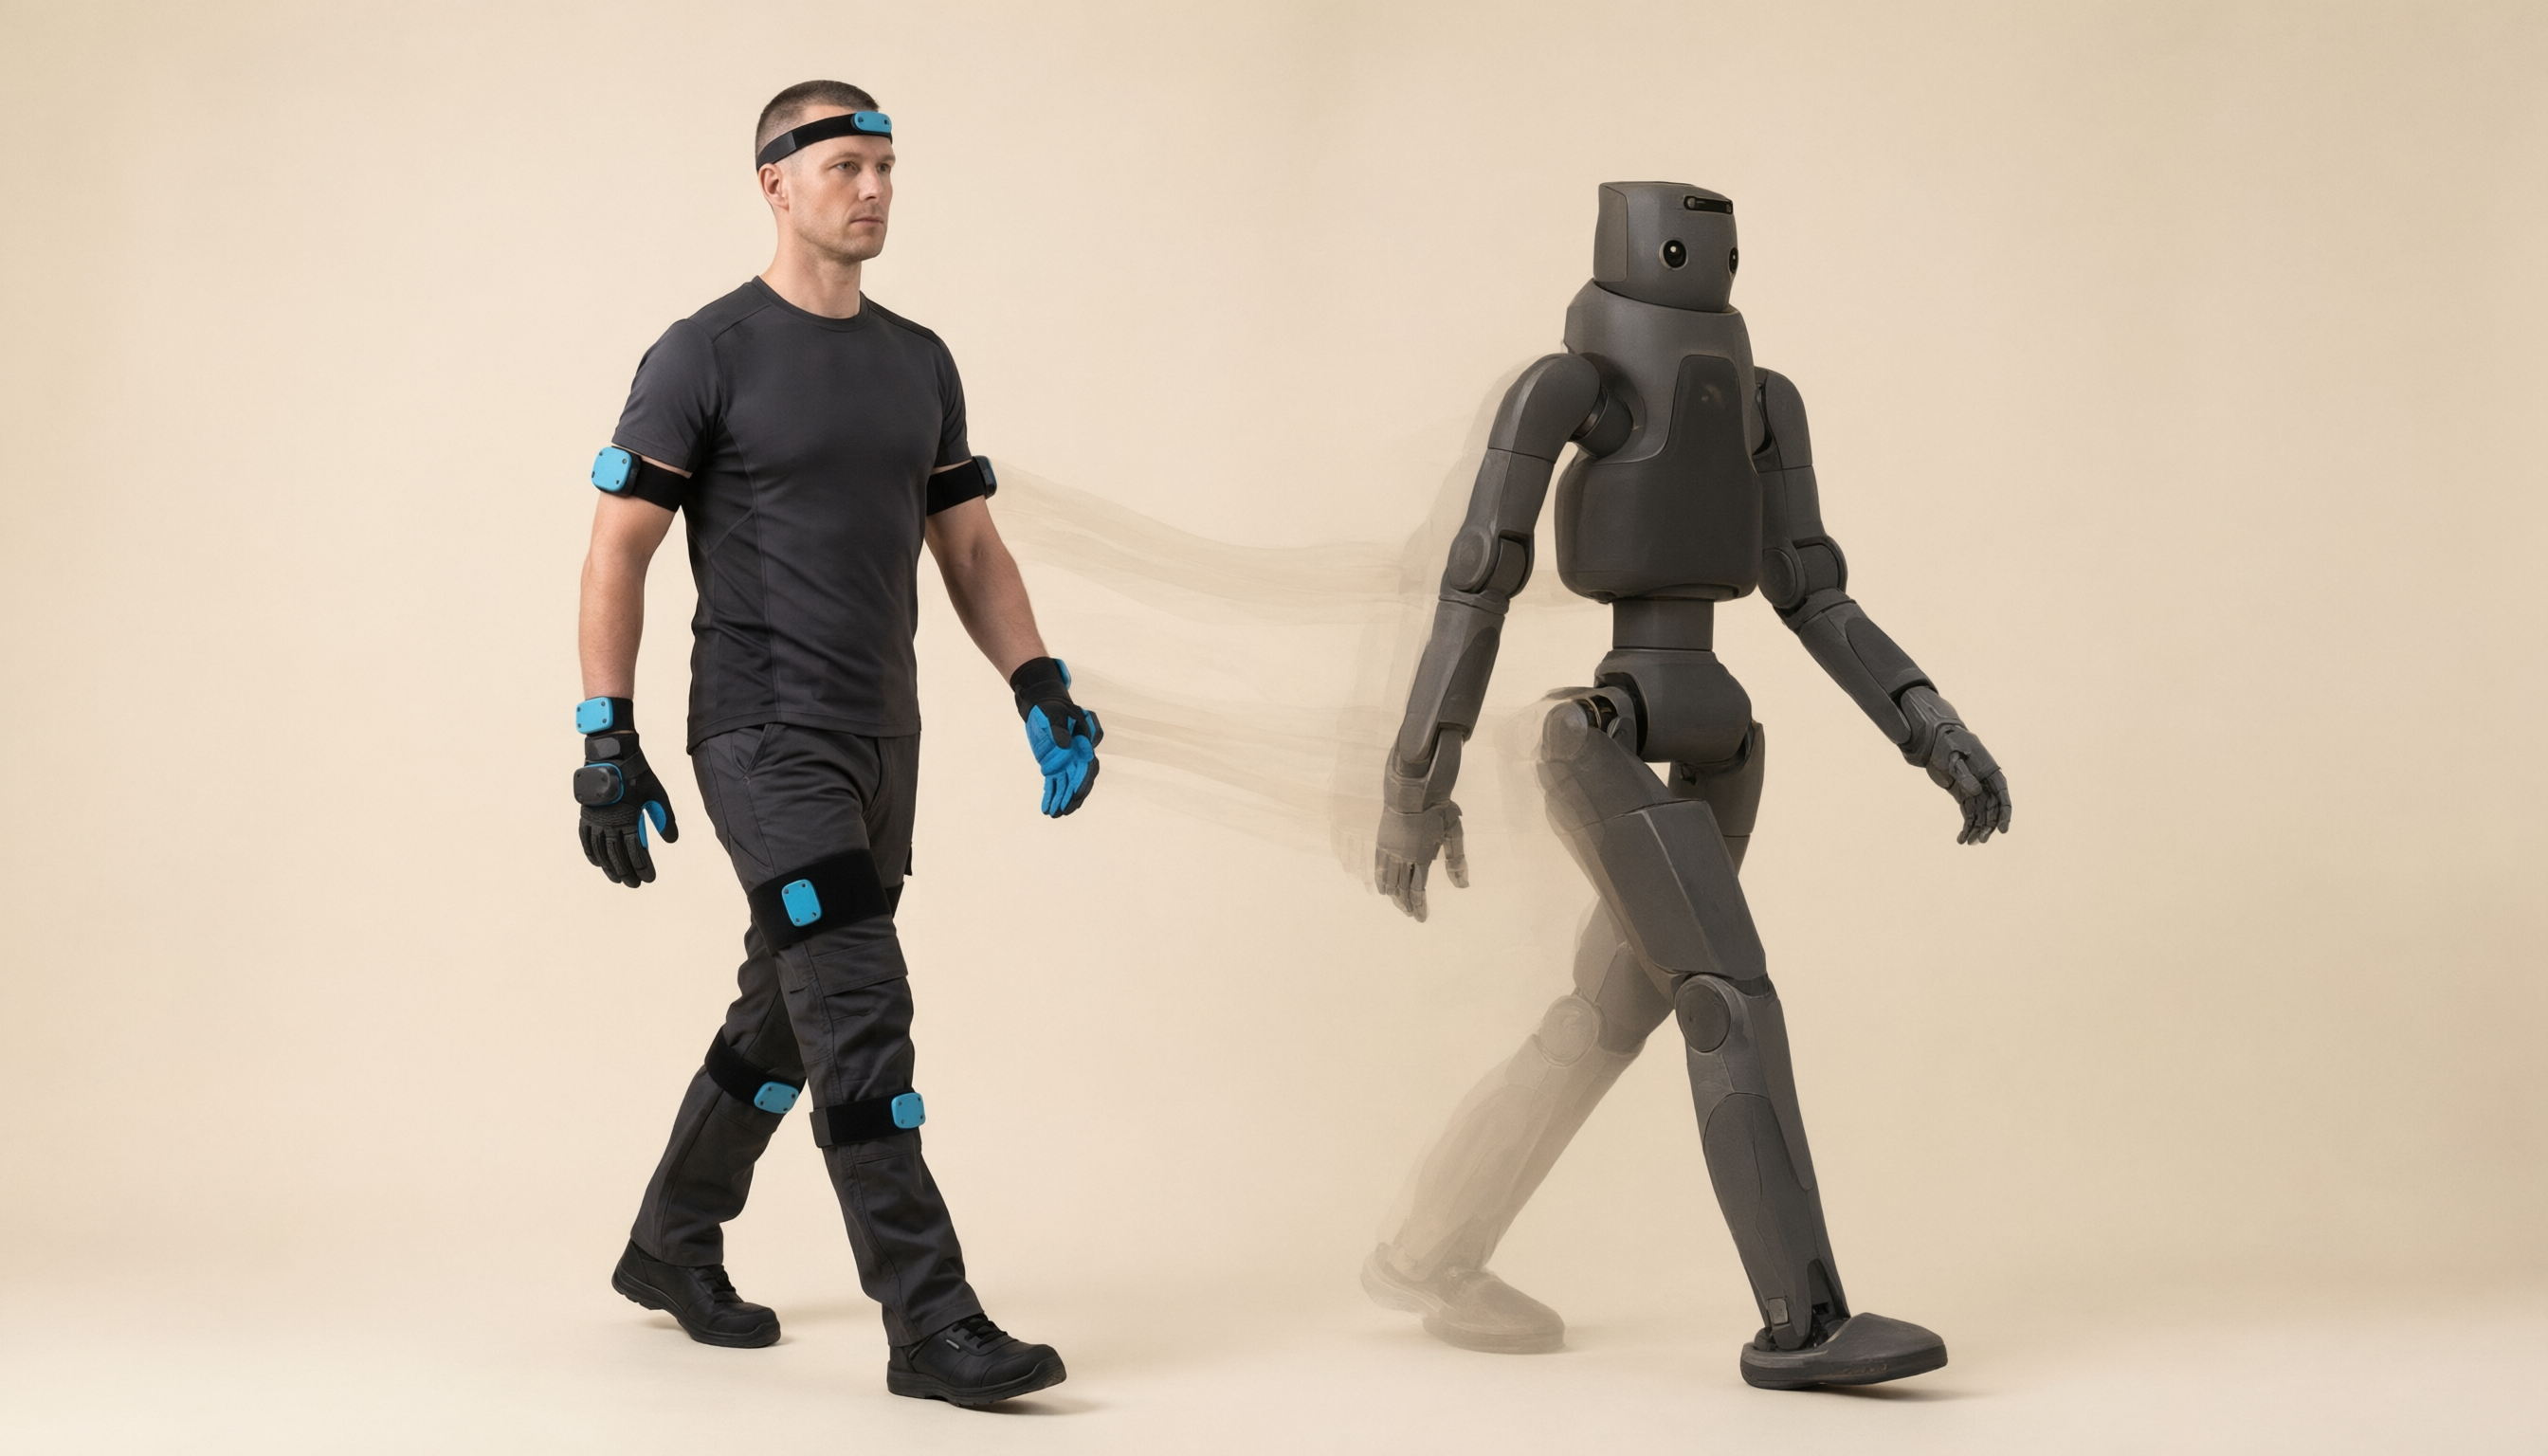
Une fois les mains assez dextres, le robot doit aussi se déplacer dans l'usine. Quelques capteurs discrets se fixent sur les vêtements habituels de l'opérateur, formant une combinaison de capteurs qui ne nécessite aucun équipement spécial. La combinaison enregistre les mouvements du corps entier pendant les tâches habituelles. Elle capture la façon dont l'opérateur coordonne déplacement et manipulation d'objets, sans ralentir le travail ni modifier la routine. Ces données sont celles dont les robots humanoïdes ont besoin pour marcher, garder l'équilibre, manipuler des objets et évoluer dans des espaces conçus pour les humains.

Équipe

Conçu par des ingénieurs en robotique.
Luigi Campanaro
Cofondateur & PDG
  • PhD, Robotique & IA · University of Oxford.
  • Chercheur postdoctoral · EPFL.
  • A conçu au Royaume-Uni l'un des trois premiers contrôleurs de locomotion fondés sur l'apprentissage par renforcement pour robots à pattes.
  • A développé l'IA qui a automatisé le chargement de téléphones dans les chargeurs sur une ligne de production en grande série, avec 550 cycles consécutifs sans erreur. Regarder la vidéo ↓
Contrôleur de locomotion · démo RL ↗
Axel Praplan
Cofondateur & CTO
  • MSc en robotique · EPFL.
  • Ingénieur de recherche en robotique · EPFL.
  • A construit de toutes pièces un robot humanoïde entièrement actionné par tendons : conception mécanique, actionnement, contrôle, intégration.
  • Expertise approfondie : conception matérielle, mécatronique, prototypage rapide.
Humanoïde actionné par tendons · construit de toutes pièces ↗
Conseillers
Prof. Daniele De Martini
Professeur de robotique
University of Oxford
Codirige le Mobile Robotics Group d'Oxford aux côtés du Prof. Paul Newman (fondateur et PDG d'Oxa). Ses recherches sur la perception et l'autonomie robotiques permettent aux robots de naviguer et d'interpréter le monde dans les conditions les plus difficiles.
Prof. Perla Maiolino
Professeure de robotique
University of Oxford
Directrice adjointe de l'Oxford Robotics Institute. Elle a développé CySkin, l'une des rares peaux robotiques de grande surface, qui donne aux robots le sens du toucher nécessaire à une manipulation sûre et intelligente.
Alf Müller
Alf Müller
Entrepreneur en commerce numérique
Bastelgarage.ch
Copropriétaire, Purecrea GmbH / Bastelgarage.ch
Entrepreneur et maker suisse, copropriétaire de Purecrea GmbH, la société derrière Bastelgarage.ch, l'une des plus grandes boutiques en ligne de Suisse pour l'électronique DIY, la robotique et les produits maker. Il allie le commerce électronique, l'ingénierie pratique, le prototypage rapide, la robotique, l'électronique et l'IA.
Démarrer

Transformez votre travail en compétences robotiques.

Réservez vos unités dès maintenant ou prenez rendez-vous pour voir comment notre pince peut automatiser vos tâches.