Tragbare Datenerfassung für die Aufgabenautomatisierung
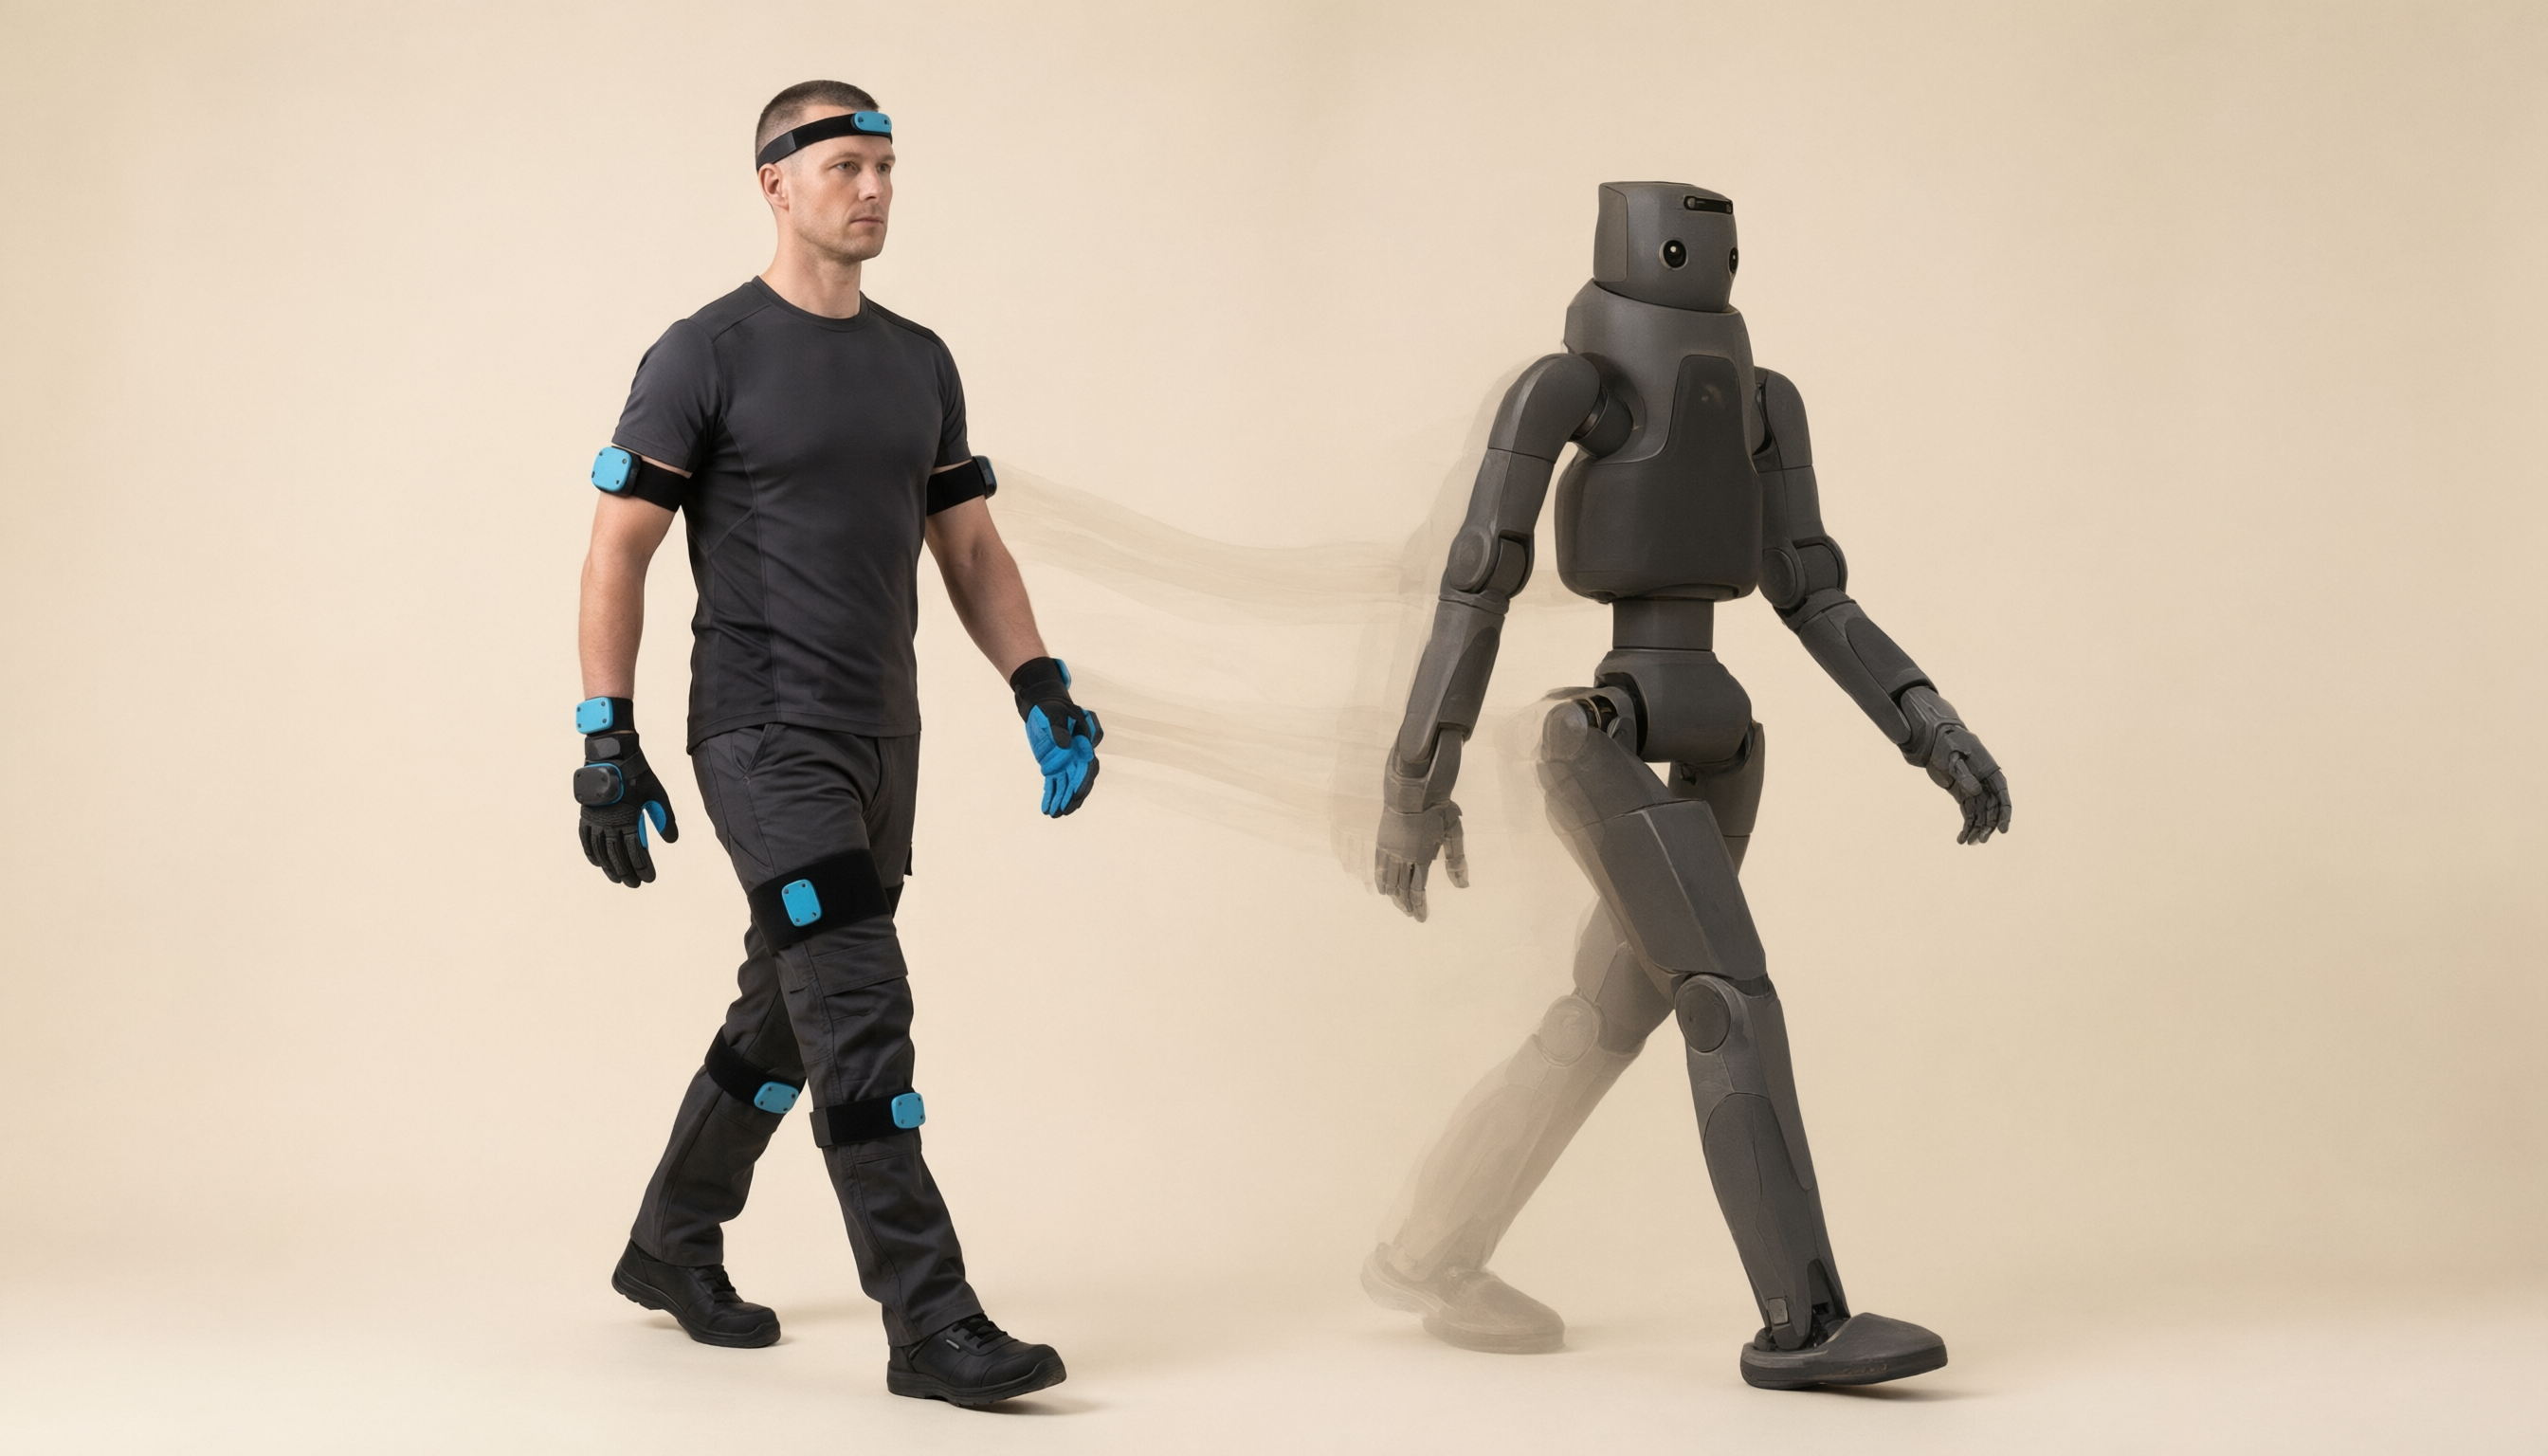
Der Mitarbeiter trägt ihn. Der Roboter übernimmt.
Während Sie den Greifer in der Schicht tragen, zeichnet er auf, was die Kameras sehen, wohin sich Ihre Hand bewegt und wann sich die Finger öffnen und schließen. Danach wird derselbe Greifer am Roboterarm befestigt, und der Roboter führt die Aufgabe aus.
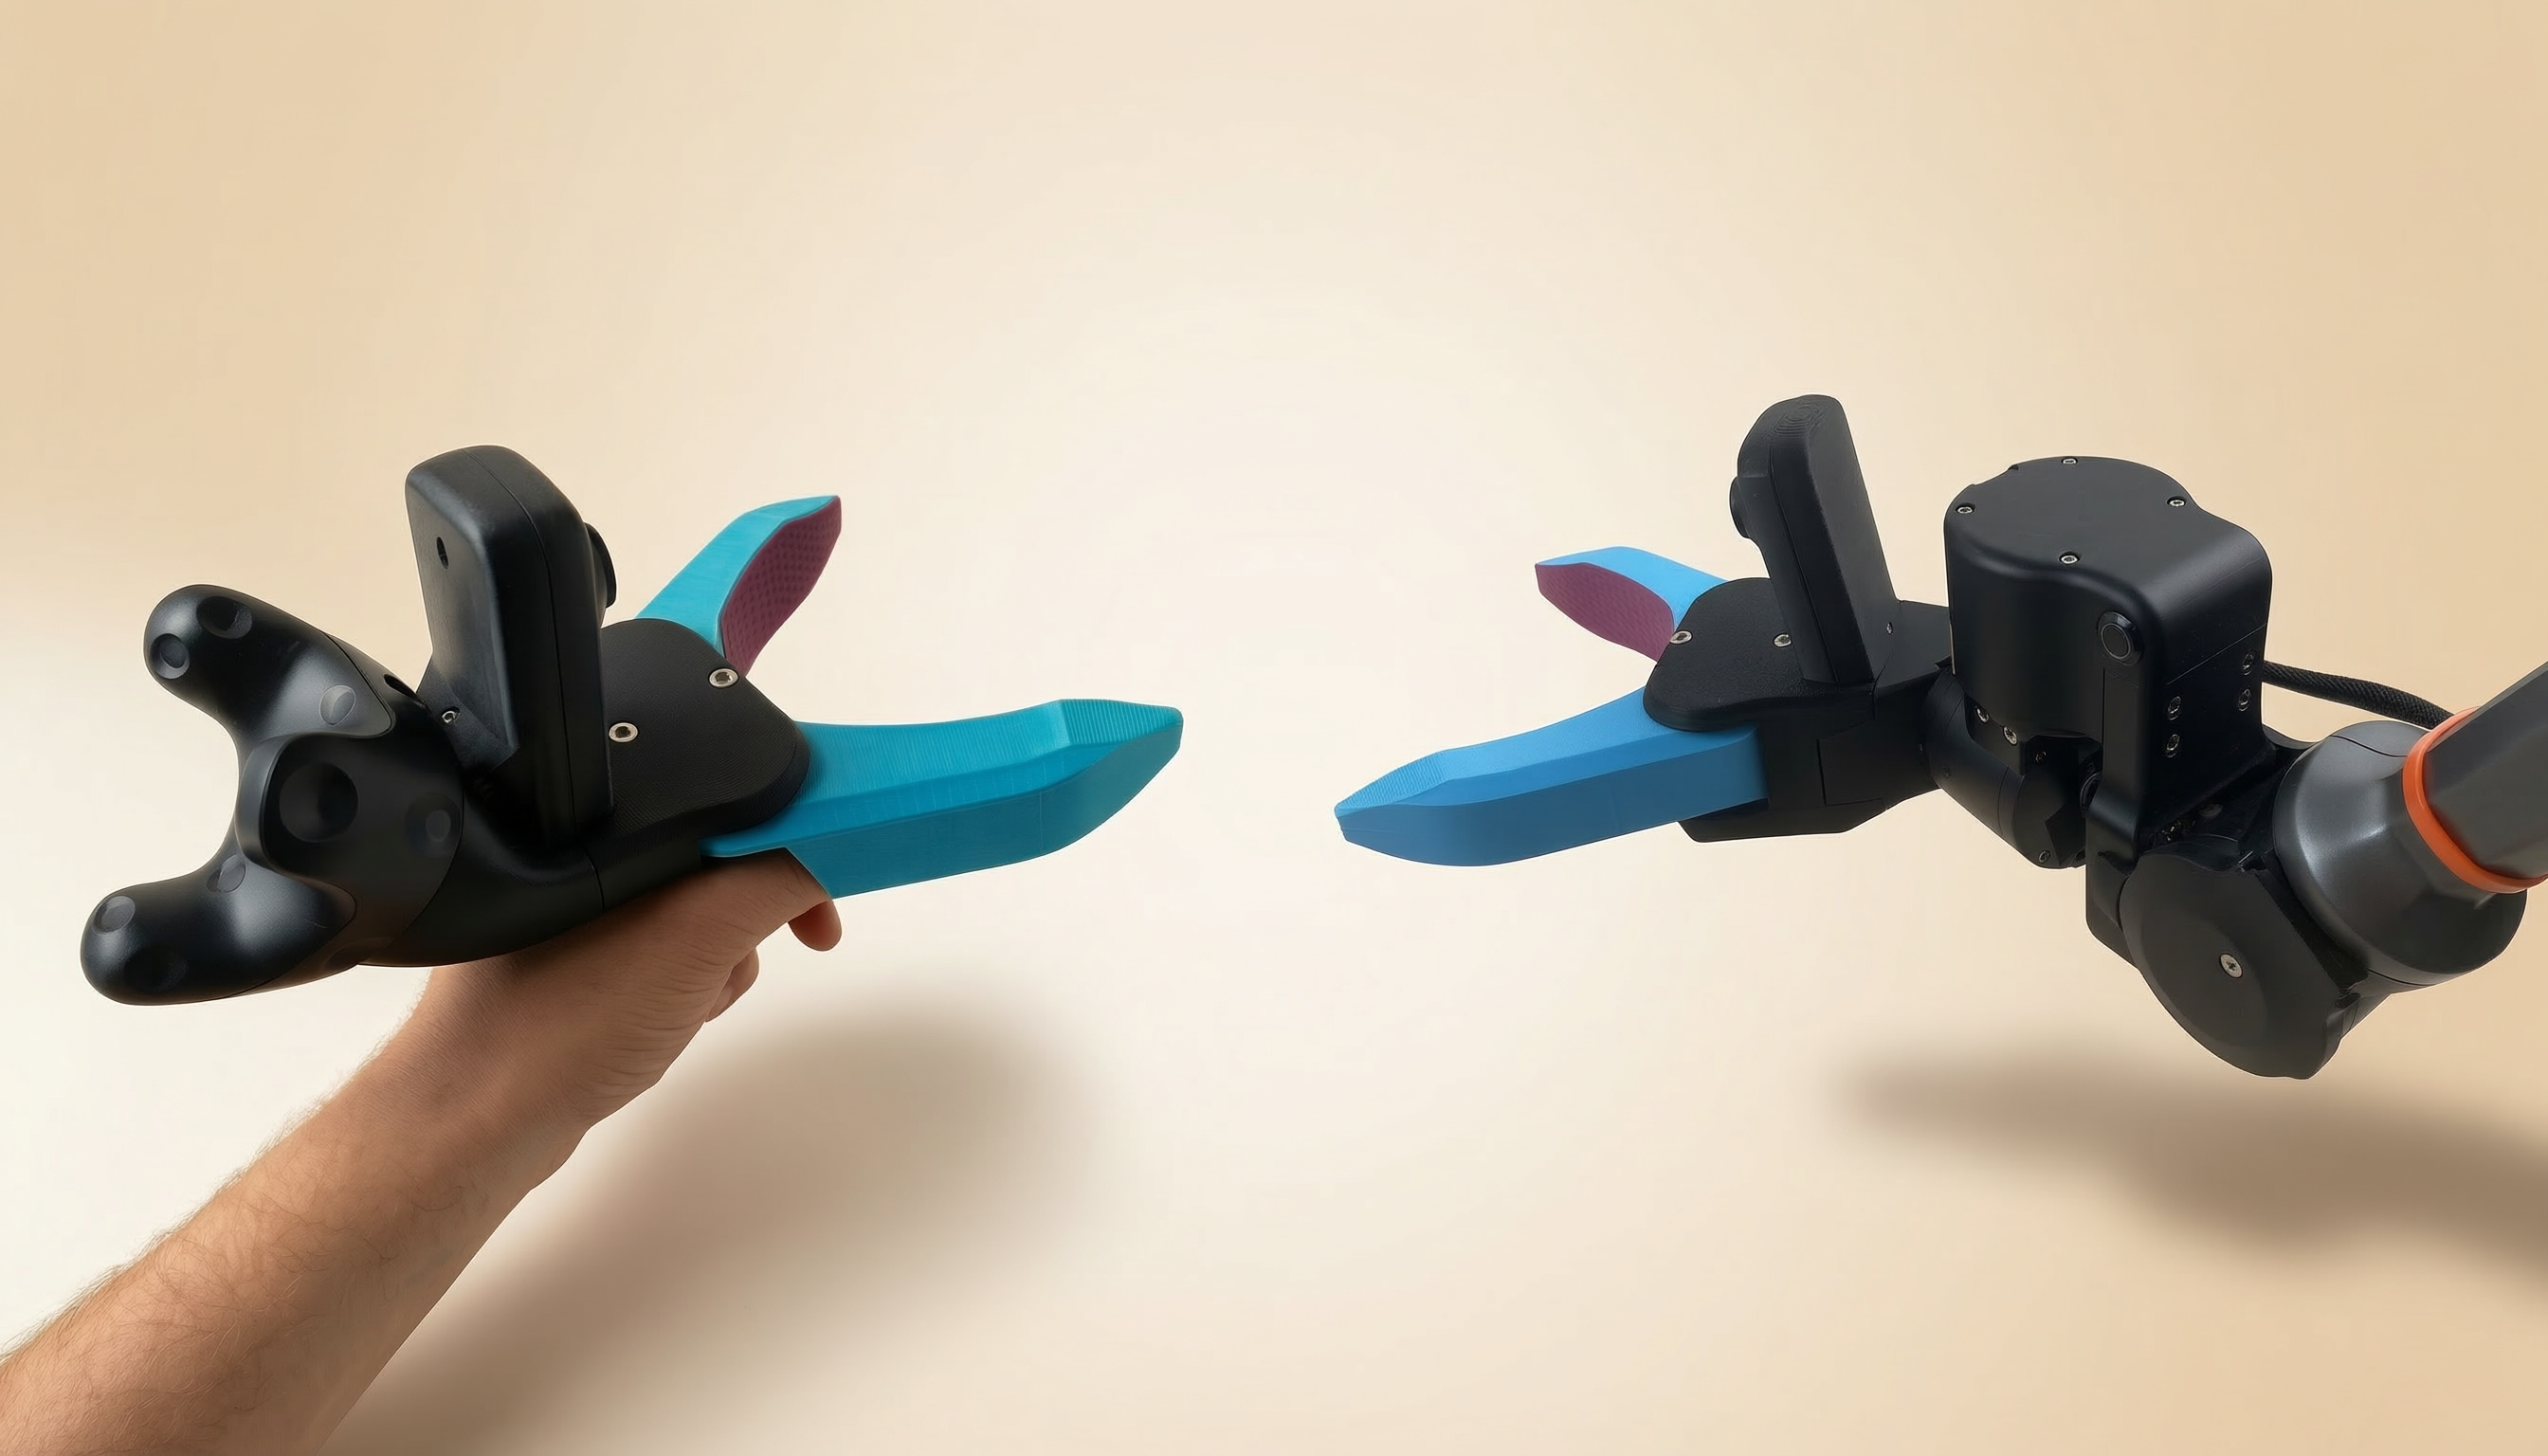
- Position und Orientierung
- Was die beiden Kameras sehen
- Wann sich die Finger öffnen und schließen
- Dasselbe Gerät, das der Mitarbeiter trug
- Führt die erlernte Aufgabe aus
- Funktioniert mit jedem Roboter
Vom menschlichen Können zur Roboterfähigkeit.
Der Greifer zeichnet die normalen Aufgaben der Mitarbeiter auf, und der Roboter lernt aus diesen Daten.
Daten sammeln. Oder den Roboter direkt steuern.
Der Greifer erfasst seine Position und 3D-Orientierung präzise genug, um den Roboter in Echtzeit zu steuern. Tragen Sie ihn, um in der Produktion Trainingsdaten zu sammeln, oder halten Sie ihn, um den Roboter von Hand zu steuern.
Vier Wege, einem Roboter etwas beizubringen. Drei scheitern in der Praxis.
Manche Methoden trainieren den Roboter in einer vereinfachten Nachbildung der Welt, nicht in der Fabrikhalle. Andere trainieren ihn an einer menschlichen Hand, nicht an seinem eigenen Greifer. So oder so lernt er die Aufgabe an einem fremden Ort und in einem fremden Körper.
| Methode | Funktionsweise | Praxistest |
|---|---|---|
| Simulation | Der Roboter wird in einem Physik-Simulator trainiert, der Objekte, Materialien, Kontakte und Dynamik approximiert. |
|
| Teleoperation | Eine Person steuert den Roboterarm mit einem Joystick und führt damit eine Aufgabe aus. |
|
| Lernen aus Videos | Der Roboter wird mit Videos menschlicher Hände trainiert, die aus öffentlichem Filmmaterial oder von einer am Körper getragenen Kamera stammen. |
|
| Primate Gripper | Ein Mitarbeiter trägt den eigenen Greifer und die Sensoren des Roboters, während er die tatsächliche Aufgabe erledigt. |
|
Ernsthafte Arbeit. Einfacher Greifer.
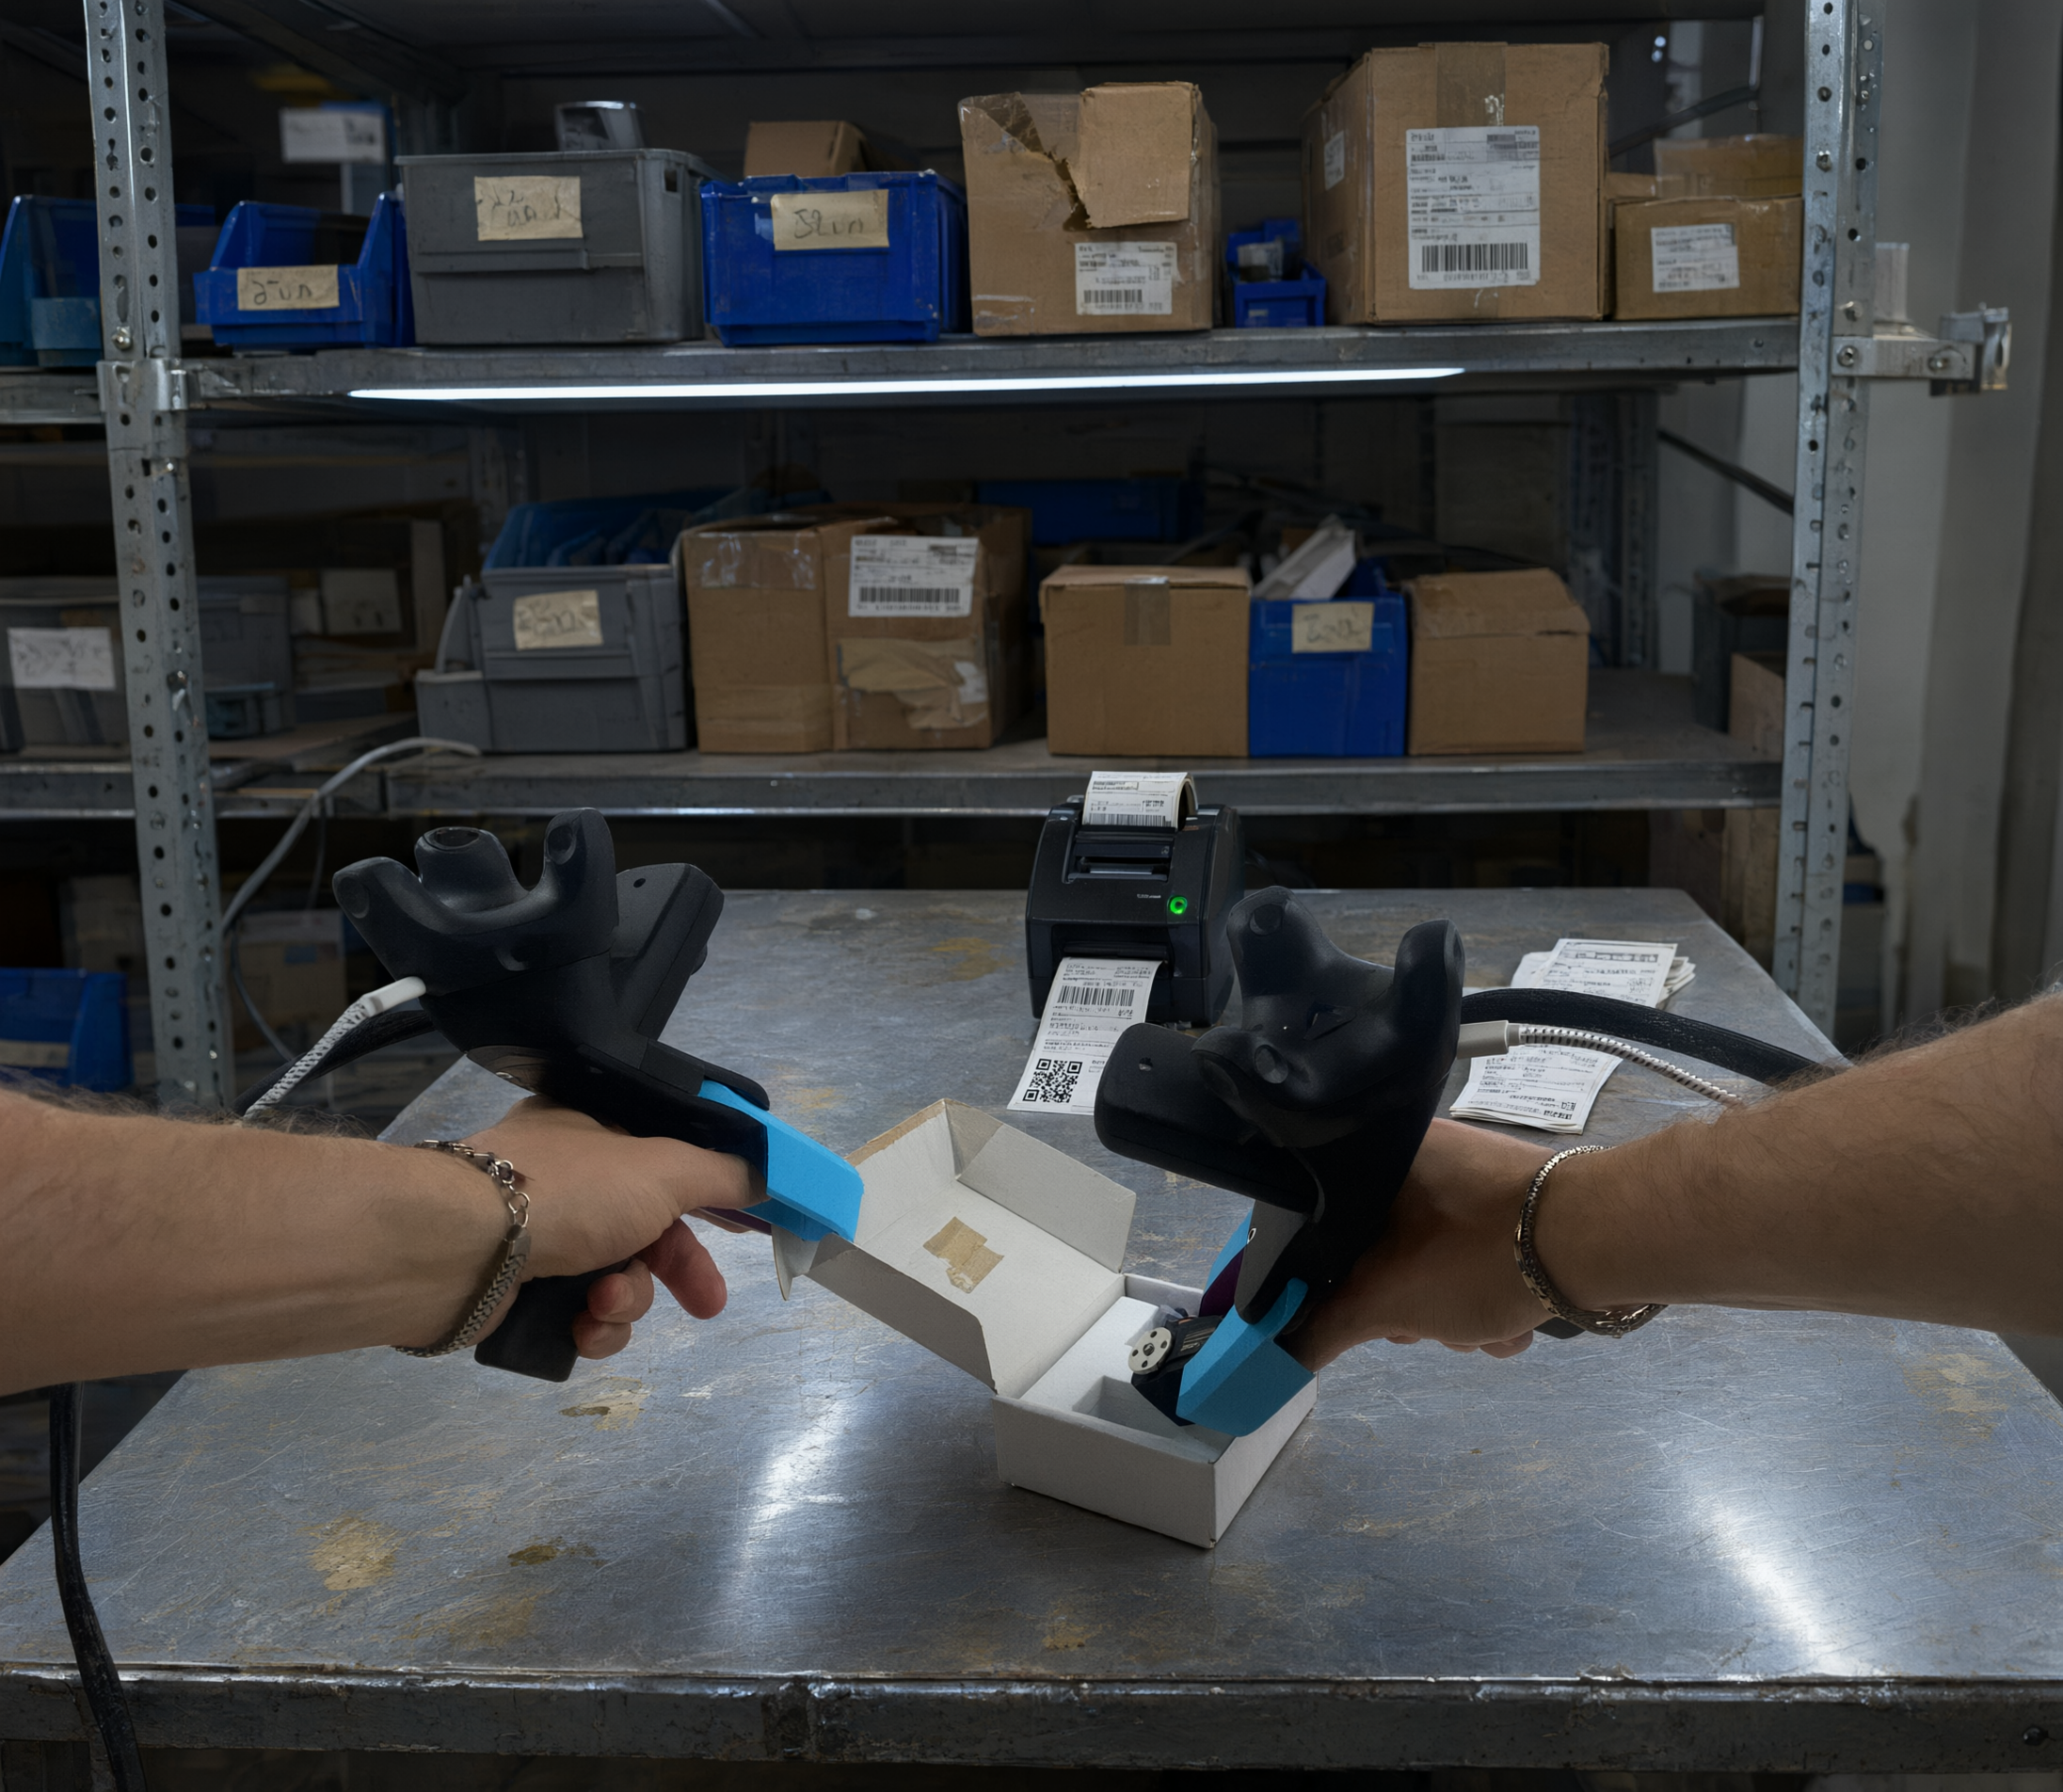
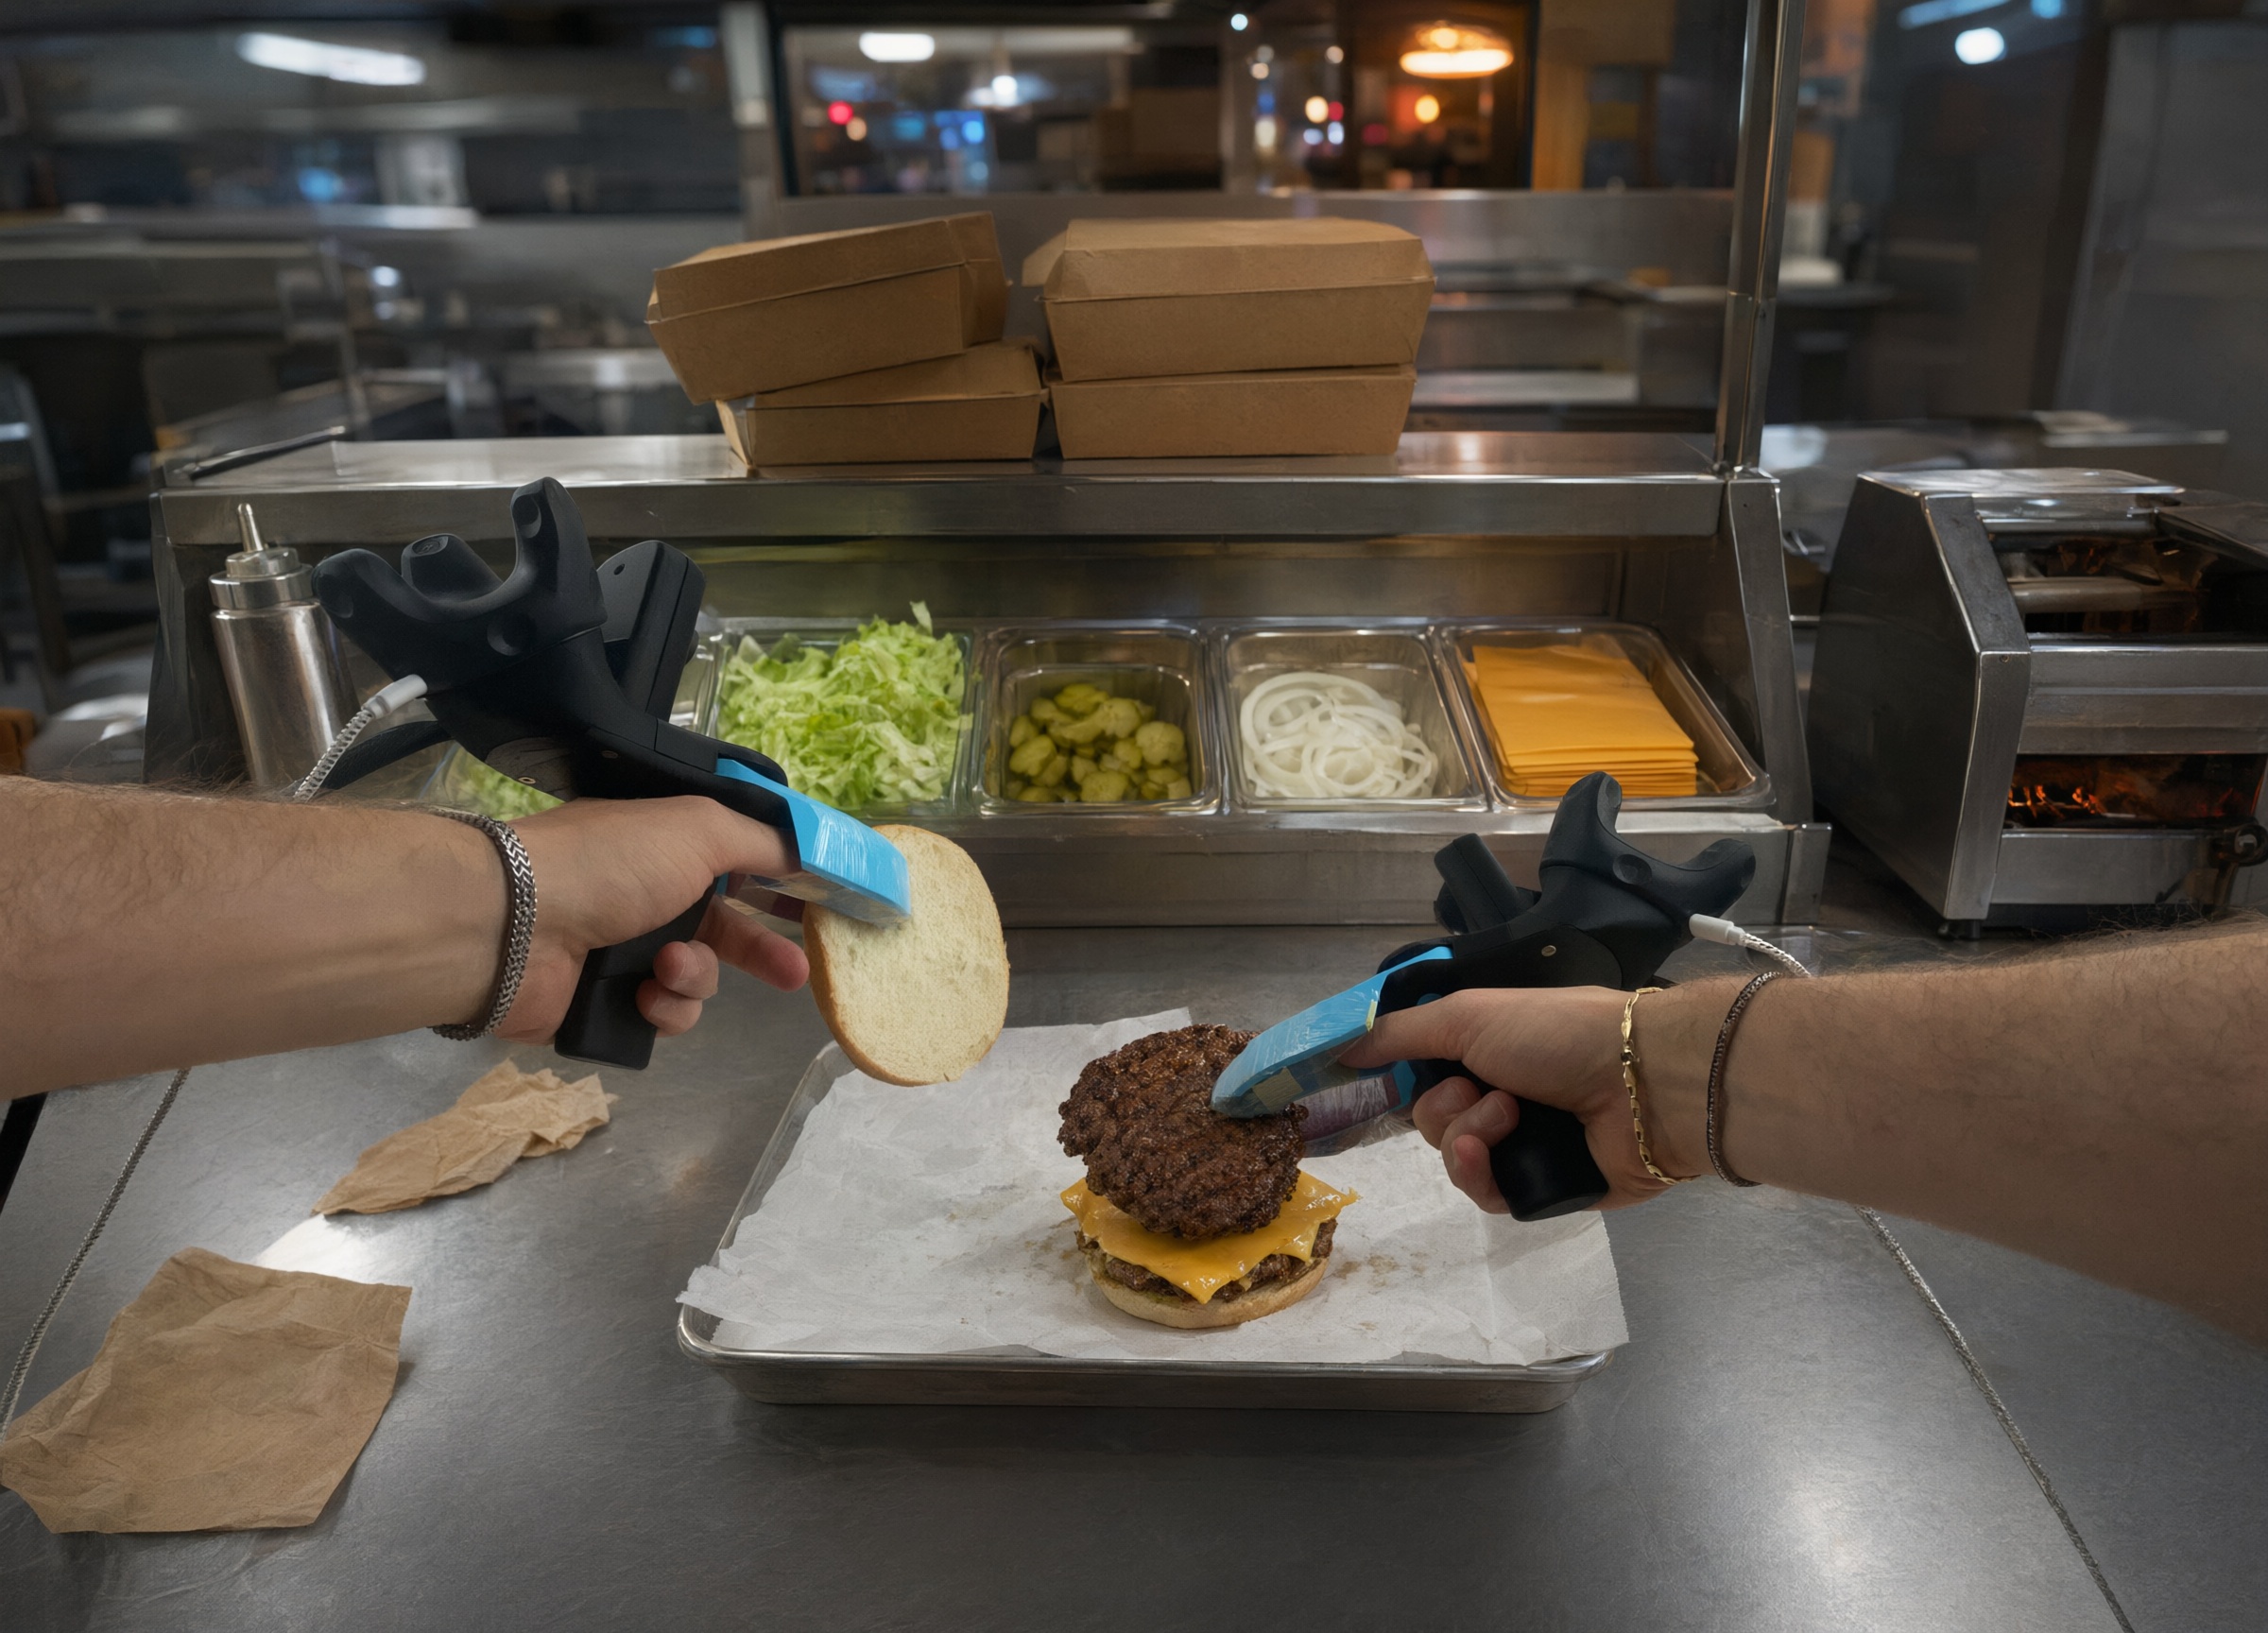
Ein Zweifinger-Greifer kann bereits viele wertvolle Aufgaben bewältigen, zum Beispiel Kommissionieren & Verpacken im Lager und die Montage von Lebensmitteln.
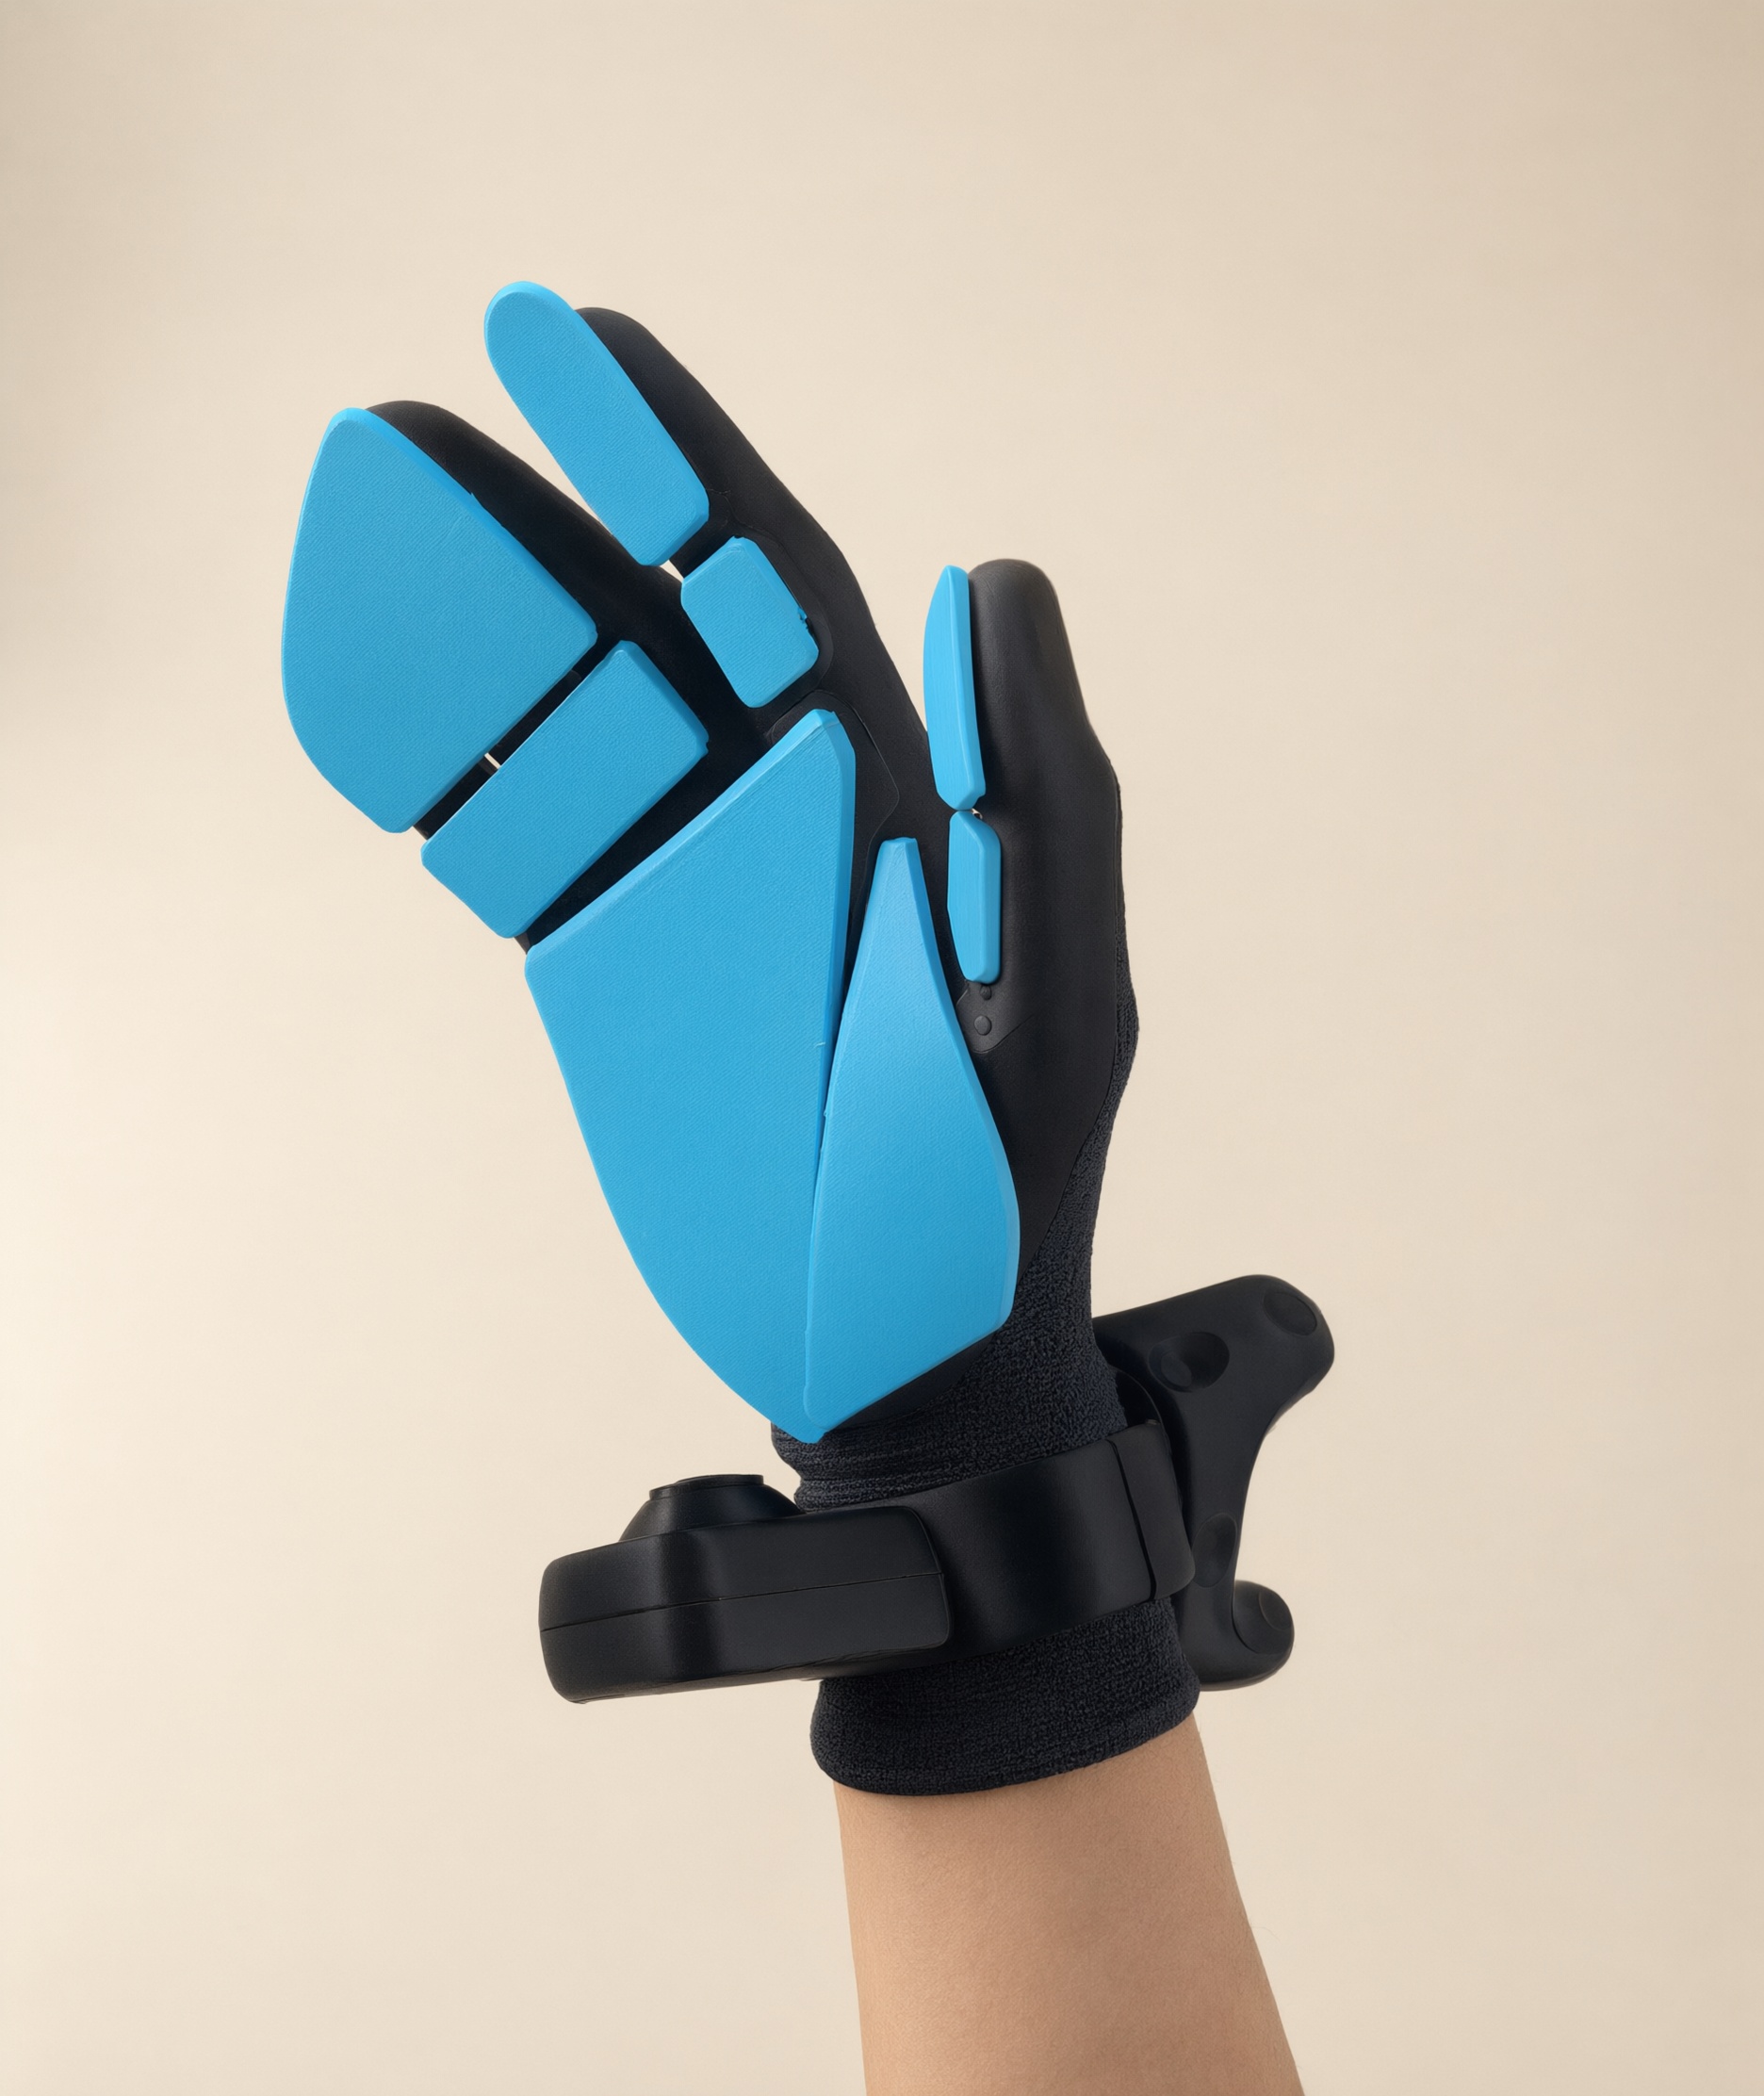
Über den Greifer hinaus.
Entwickelt von Robotikern.
- PhD, Robotik & KI · University of Oxford.
- Postdoktorand · EPFL.
- Entwickelte einen der ersten drei Lokomotions-Controller mit Reinforcement Learning für Laufroboter im Vereinigten Königreich.
- Entwickelte die KI, die das Einsetzen von Telefonen in Ladegeräte für eine Produktionslinie mit hohem Stückvolumen automatisierte. Der Roboter absolvierte 550 aufeinanderfolgende Zyklen fehlerfrei. Video ansehen ↓
- MSc in Robotik · EPFL.
- Forschungsingenieur für Robotik · EPFL.
- Baute einen kompletten seilgetriebenen humanoiden Roboter von Grund auf: mechanische Konstruktion, Aktorik, Steuerung, Integration.
- Umfassende Expertise: Hardware-Entwicklung, Mechatronik, Rapid Prototyping.
Wandeln Sie Ihre Arbeit in Roboterfähigkeiten um.
Reservieren Sie jetzt Ihre Einheiten. Oder vereinbaren Sie einen Termin, um zu besprechen, wie unser Greifer Ihre Aufgaben automatisieren kann.